Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Ingenieros de telecomunicación, industriales, informáticos o navales: que quieran especializarse en robótica marina
Evaluación de conocimientos previos
Estas son las competencias que da este programa. Marca las que ya dominas y te decimos qué parte del temario es la tuya.
Marca lo que ya dominas y el programa se ajusta a lo que te falta.
¿Qué es el Máster en Enjambres de Robots Marinos y Sistemas Multivehículo?
El Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Te prepara para diseñar, coordinar y operar sistemas de múltiples robots marinos que trabajan juntos en superficie y bajo el agua. Estudiarás vehículos autónomos de superficie y submarinos, comunicaciones acústicas y redes, navegación cooperativa, control distribuido, planificación de misiones y inteligencia de enjambre, con simulación y herramientas de código abierto, para aplicar estas tecnologías emergentes en oceanografía, inspección, seguridad y vigilancia ambiental.
Ventajas diferenciales
- Tecnología de frontera: Coordinación multivehículo, un campo en plena evolución.
- Base sólida: Control, navegación y comunicaciones antes de llegar al enjambre.
- Simulación real: Trabajo con ROS 2 y simuladores marinos de código abierto.
- Aplicaciones concretas: Oceanografía, inspección, búsqueda y vigilancia.
- Proyecto propio: Diseño y simulación de una misión multivehículo.
Aspectos destacados del programa
- Domina los vehículos: Conoce ASV, AUV, ROV y gliders.
- Coordina flotas: Aplica control distribuido y consenso.
- Comunica bajo el agua: Diseña redes con comunicaciones acústicas.
- Planifica misiones: Usa algoritmos de asignación de tareas y rutas.
- Impulsa tu carrera: Accede a empresas de robótica, centros tecnológicos y defensa civil.
- Fórmate para liderar la próxima generación de robótica marina cooperativa.
Plan de estudios del Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
11 módulos. Selecciona un módulo para consultar su contenido.
Fundamentos de Robótica Marina
- 1.1. Historia y estado de la robótica marina
- 1.2. Tipos de vehículos marinos no tripulados
- 1.3. Entorno marino y sus restricciones
- 1.4. Hidrodinámica básica de vehículos
- 1.5. Propulsión y energía
- 1.6. Sensores de navegación
- 1.7. Sensores de carga útil
- 1.8. Arquitecturas de software robótico
- 1.9. Operación y recuperación de vehículos
- 1.10. Retos de la autonomía en el mar
Vehículos de Superficie y Submarinos
- 2.1. Vehículos autónomos de superficie
- 2.2. Vehículos autónomos submarinos
- 2.3. Vehículos operados remotamente
- 2.4. Planeadores submarinos
- 2.5. Vehículos híbridos
- 2.6. Modelado dinámico
- 2.7. Control de bajo nivel
- 2.8. Autonomía energética
- 2.9. Mantenimiento y fiabilidad
- 2.10. Selección de plataformas para cada misión
Comunicaciones y Redes Submarinas
- 3.1. Propagación acústica en el mar
- 3.2. Módems acústicos
- 3.3. Comunicaciones ópticas submarinas
- 3.4. Radio y satélite en superficie
- 3.5. Protocolos de red submarina
- 3.6. Latencia y ancho de banda limitados
- 3.7. Redes tolerantes a retardos
- 3.8. Pasarelas superficie-fondo
- 3.9. Seguridad de las comunicaciones
- 3.10. Diseño de la red de una flota
Navegación y Localización Cooperativa
- 4.1. Navegación inercial y DVL
- 4.2. Posicionamiento acústico
- 4.3. Fusión sensorial y filtros de Kalman
- 4.4. Localización cooperativa
- 4.5. Vehículo de superficie como referencia móvil
- 4.6. SLAM submarino
- 4.7. SLAM multivehículo
- 4.8. Gestión de la incertidumbre
- 4.9. Calibración de sensores
- 4.10. Evaluación de errores de navegación
Control Distribuido y Formaciones
- 5.1. Teoría de grafos para sistemas multiagente
- 5.2. Algoritmos de consenso
- 5.3. Control de formaciones
- 5.4. Seguimiento de líder
- 5.5. Evitación de colisiones
- 5.6. Control con comunicaciones intermitentes
- 5.7. Estabilidad de sistemas distribuidos
- 5.8. Robustez ante fallos
- 5.9. Control predictivo distribuido
- 5.10. Implementación en simulación
Inteligencia de Enjambre
- 6.1. Principios de la inteligencia de enjambre
- 6.2. Comportamientos emergentes
- 6.3. Modelos inspirados en bancos de peces
- 6.4. Algoritmos de cobertura de área
- 6.5. Búsqueda y localización de fuentes
- 6.6. Toma de decisiones colectiva
- 6.7. Escalabilidad de los enjambres
- 6.8. Heterogeneidad de vehículos
- 6.9. Limitaciones y retos actuales
- 6.10. Estado de la investigación
Planificación de Misiones y Asignación de Tareas
- 7.1. Definición de objetivos de misión
- 7.2. Planificación de rutas
- 7.3. Asignación de tareas multirobot
- 7.4. Algoritmos basados en subastas
- 7.5. Optimización con restricciones energéticas
- 7.6. Replanificación en tiempo real
- 7.7. Planificación con corrientes oceánicas
- 7.8. Muestreo adaptativo
- 7.9. Gestión de misiones de larga duración
- 7.10. Herramientas de planificación
Percepción y Fusión de Datos
- 8.1. Sonar de barrido lateral y multihaz
- 8.2. Visión submarina
- 8.3. Detección y clasificación de objetos
- 8.4. Fusión de datos de varios vehículos
- 8.5. Mapas compartidos del entorno
- 8.6. Aprendizaje automático para percepción
- 8.7. Compresión de datos para transmisión
- 8.8. Gestión de datos de misión
- 8.9. Calidad y validación de datos
- 8.10. Visualización de resultados
Simulación, Software y Ensayo
- 9.1. ROS 2 para robótica marina
- 9.2. Simuladores marinos de código abierto
- 9.3. Modelado de sensores y entorno
- 9.4. Simulación de comunicaciones
- 9.5. Pruebas de software en bucle
- 9.6. Pruebas con hardware en bucle
- 9.7. Ensayos en tanque
- 9.8. Ensayos en mar
- 9.9. Registro y análisis de datos
- 9.10. Metodología de validación
Aplicaciones, Seguridad y Regulación
- 10.1. Oceanografía y observación ambiental
- 10.2. Inspección de infraestructuras marinas
- 10.3. Búsqueda y salvamento
- 10.4. Vigilancia marítima
- 10.5. Respuesta a vertidos
- 10.6. Seguridad operacional
- 10.7. Ciberseguridad de flotas autónomas
- 10.8. Marco regulatorio de buques autónomos en la OMI
- 10.9. Ética de los sistemas autónomos
- 10.10. Tendencias del sector
Proyecto Final de Máster: Misión Multivehículo Simulada
- 11.1. Definición del caso de uso
- 11.2. Selección de vehículos
- 11.3. Diseño de la arquitectura
- 11.4. Diseño de comunicaciones
- 11.5. Estrategia de navegación
- 11.6. Algoritmos de coordinación
- 11.7. Implementación en simulación
- 11.8. Evaluación de resultados
- 11.9. Redacción de la memoria
- 11.10. Defensa ante tribunal
Duración y modalidad del Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Son 1500 horas. Dinos cuántas puedes dedicar a la semana y te decimos cuándo acabas de verdad.
Dirección académica y claustro
El equipo docente de Navalis: profesionales en activo que imparten y supervisan los programas del centro.
 Dra. Marina AlcoverDirectora Académica y Responsable de QA
 Ing. Diego CifuentesProfesor Titular de Soldadura Naval y Ensayos No Destructivos; Jefe de QA/QC de Uniones Soldadas
 Cap. Javier Abaroa (MCA)Profesor Titular de Maniobra, Navegación Electrónica (ECDIS/Radar/ARPA) y GMDSS; Coordinador de Cumplimiento STCW y CRM de puente
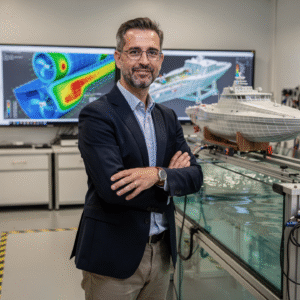 Dr. Pau FerrerProfesor Titular de Arquitectura Naval y Simulación; Director del Laboratorio de Hidrodinámica & CFD
 Dra. Nuria LlobregatProfesora Titular de Meteorología Marina, SAR y Seguridad Operativa; Coordinadora de Gestión de Riesgos de Navegación.
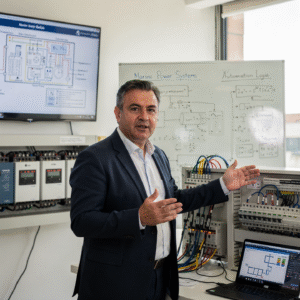 Ing. Javier BañulsProfesor Titular de Electricidad, Automatización e Ingeniería ETO; Coordinador de Integración Electrónica y Alarmas de Máquinas
 Ing. Sofía MarquinaProfesora Titular de Materiales, Composites y Anticorrosión; Coordinadora de la Línea de Pinturas y Recubrimientos Avanzados
 Ing. Tomás Riera Profesor Titular de Propulsión, Energías Alternativas e Híbridos; Coordinador de Performance Energético y Vibraciones
Opiniones del alumnado
Reseñas recogidas y verificadas por Opynio, no escritas por nosotros.
Objetivos del Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Salidas profesionales del Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Requisitos de acceso al Máster en Enjambres de Robots Marinos y Sistemas Multivehículo
Sí, se recomienda una base de programación. El máster incluye apoyo en Python y ROS 2.
El trabajo principal se realiza en simulación; se analizan ensayos reales de tanque y de mar como casos de estudio.
Hay flotas coordinadas en uso, pero los enjambres a gran escala siguen en fase de investigación y demostración.
El enfoque es civil: ciencia, inspección, seguridad y medio ambiente.
El diseño y la simulación de una misión con varios vehículos marinos coordinados.
100% online, con campus virtual disponible 24/7, sesiones en directo que quedan grabadas y tutorías con el profesorado.
El programa tiene una carga de 1500 horas. Puedes avanzar a tu ritmo dentro del calendario que te indicamos al matricularte.
Cada programa tiene su propia fecha de inicio, que aparece en esta ficha y te confirma el equipo de admisiones cuando solicitas información.
Proceso de admisión
Sin esperar a que te llamemos. Si tu documentación está completa, pasas al pago en la misma sesión.
- Perfil académico/profesional: Grado en Ingeniería (Telecomunicación, Industrial, Informática, Naval, Electrónica o similar), Física, Matemáticas o titulación afín; o experiencia profesional acreditada en robótica o tecnología marina.
- Competencia lingüística: Nivel de español suficiente para seguir clases y materiales; se recomienda inglés técnico básico, ya que buena parte de la normativa y la documentación del sector se publica en inglés.
- Recursos técnicos: Ordenador con conexión estable a internet, navegador actualizado y cámara para las sesiones en directo y las defensas de proyecto.
- Proceso de admisión: Solicitud online, revisión del perfil y entrevista breve con el equipo académico. Te confirmamos la fecha de inicio al recibir tu solicitud de información.
- 01SolicitudDatos, expediente y tus documentos.
- 02Revisión al instanteComprobamos que esté completo y en regla.
- 03MatrículaEliges contado o plazos y reservas plaza.
La admisión es provisional hasta que el comité valida la documentación aportada. Si algo no cumple los requisitos, se devuelve el importe íntegro.
Pregúntanos antes de matricularte
Déjanos tus datos y admisiones te escribe para resolver lo que necesites. Si ya lo tienes claro, puedes ir directamente a la solicitud de admisión y pagar en la misma sesión.