Máster en Operación Remota de Buques Autónomos y Código MASS
Oficiales de puente y capitanes: que quieran evolucionar hacia la operación remota de buques
Evaluación de conocimientos previos
Estas son las competencias que da este programa. Marca las que ya dominas y te decimos qué parte del temario es la tuya.
Marca lo que ya dominas y el programa se ajusta a lo que te falta.
¿Qué es el Máster en Operación Remota de Buques Autónomos y Código MASS?
El Máster en Operación Remota de Buques Autónomos y Código MASS
Te prepara para trabajar en la nueva generación de buques autónomos y operados a distancia. Con la adopción del Código MASS de la IMO, la navegación con poca o ninguna tripulación pasa del laboratorio a la regulación. Aprenderás cómo perciben el entorno estos buques, cómo deciden, cómo se supervisan desde un centro de control remoto, cómo se protegen frente a ciberataques y qué exige la normativa para operar con seguridad.
Ventajas diferenciales
- Normativa de última generación: Estudio aplicado del Código MASS y de su relación con SOLAS, COLREG y STCW.
- Tecnología completa: Sensores, fusión de datos, inteligencia artificial, comunicaciones y control.
- Centro de control remoto: Diseño, dotación y procedimientos de operación desde tierra.
- Ciberseguridad integrada: Protección de sistemas críticos en buques conectados.
- Proyecto real: Diseñas el concepto de operación (ConOps) de un buque autónomo.
Aspectos destacados del programa
- Entiende la autonomía: Conoce los niveles de autonomía y las arquitecturas de los buques MASS.
- Domina la percepción: Trabaja con radar, LiDAR, cámaras y AIS y la fusión de sensores.
- Opera a distancia: Aprende a supervisar buques desde un centro de control remoto.
- Cumple la normativa: Aplica el Código MASS y los procesos de aprobación.
- Lidera la innovación: Posiciónate en uno de los campos con más futuro del sector.
- Forma parte de la generación que va a operar los buques autónomos que ya se están construyendo.
Plan de estudios del Máster en Operación Remota de Buques Autónomos y Código MASS
11 módulos. Selecciona un módulo para consultar su contenido.
Fundamentos de los Buques Autónomos
- 1.1. Definición de buque autónomo de superficie (MASS)
- 1.2. Niveles y modos de autonomía
- 1.3. Historia y evolución de los proyectos de autonomía
- 1.4. Buques autónomos en servicio y en construcción
- 1.5. Beneficios: seguridad, costes, eficiencia y nuevas tareas
- 1.6. Limitaciones técnicas y operativas actuales
- 1.7. Tipos de buques y operaciones candidatas
- 1.8. Cadena de valor y actores del sector
- 1.9. Impacto en las profesiones marítimas
- 1.10. Escenarios de adopción
Marco Regulatorio: Código MASS e Instrumentos de la IMO
- 2.1. Proceso regulatorio de la IMO sobre autonomía
- 2.2. Estructura y ámbito del Código MASS
- 2.3. Relación con SOLAS, COLREG, STCW y MARPOL
- 2.4. Concepto de operación (ConOps) y su aprobación
- 2.5. Papel del capitán y responsabilidad en buques remotos
- 2.6. Requisitos para el centro de control remoto
- 2.7. Ensayos y pruebas en aguas nacionales
- 2.8. Seguros y responsabilidad civil
- 2.9. Normas de sociedades de clasificación
- 2.10. Evolución prevista de la regulación
Sensores, Percepción y Fusión de Datos
- 3.1. Radar marino y procesamiento de señal
- 3.2. LiDAR y su uso en entornos marinos
- 3.3. Cámaras visibles e infrarrojas
- 3.4. AIS, GNSS y sistemas inerciales
- 3.5. Sensores acústicos y meteorológicos
- 3.6. Fusión multisensor y filtros de Kalman
- 3.7. Detección y seguimiento de objetivos
- 3.8. Condiciones adversas: lluvia, niebla y oleaje
- 3.9. Calibración y redundancia
- 3.10. Conciencia situacional del buque
Inteligencia Artificial para la Navegación
- 4.1. Aprendizaje automático y visión artificial
- 4.2. Clasificación de embarcaciones y objetos
- 4.3. Predicción de trayectorias de otros buques
- 4.4. Algoritmos de evitación de colisiones conformes al COLREG
- 4.5. Planificación de rutas y optimización
- 4.6. Aprendizaje por refuerzo y simulación
- 4.7. Validación y verificación de sistemas de IA
- 4.8. Explicabilidad y confianza del operador
- 4.9. Sesgos y límites de los datos
- 4.10. Certificación de software de IA en entornos críticos
Control, Maniobra y Sistemas de a Bordo
- 5.1. Arquitectura de control del buque autónomo
- 5.2. Piloto automático avanzado y seguimiento de trayectoria
- 5.3. Atraque y desatraque autónomos
- 5.4. Propulsión eléctrica y control de potencia
- 5.5. Monitorización de maquinaria sin dotación
- 5.6. Mantenimiento predictivo y autodiagnóstico
- 5.7. Gestión de fallos y modos degradados
- 5.8. Maniobra de mínimo riesgo
- 5.9. Integración con sistemas de puerto
- 5.10. Pruebas de mar de sistemas autónomos
Comunicaciones y Conectividad
- 6.1. Requisitos de comunicación buque-tierra
- 6.2. Satélite de órbita baja, geoestacionario y 5G marítimo
- 6.3. Latencia, ancho de banda y disponibilidad
- 6.4. Redundancia y gestión de pérdida de enlace
- 6.5. Transmisión de vídeo y datos de sensores
- 6.6. Comunicaciones con otros buques y con el VTS
- 6.7. Servicios de e-navigation y S-100
- 6.8. Priorización de datos críticos
- 6.9. Ensayos de conectividad en rutas reales
- 6.10. Costes de comunicaciones y dimensionamiento
Centro de Control Remoto: Diseño y Operación
- 7.1. Funciones del centro de control remoto (ROC)
- 7.2. Diseño de puestos de trabajo y ergonomía
- 7.3. Dotación, turnos y relación operador-buque
- 7.4. Interfaces hombre-máquina y gestión de alarmas
- 7.5. Toma de control y transferencia entre centros
- 7.6. Procedimientos normales y de emergencia
- 7.7. Fatiga, carga de trabajo y conciencia situacional
- 7.8. Formación y cualificación de operadores remotos
- 7.9. Simuladores para la formación
- 7.10. Indicadores de rendimiento del centro
Ciberseguridad de Buques Autónomos
- 8.1. Superficie de ataque de un buque conectado
- 8.2. Directrices de la IMO sobre gestión del riesgo cibernético
- 8.3. Requisitos IACS UR E26 y E27
- 8.4. Segmentación de redes y arquitectura segura
- 8.5. Protección de enlaces de comunicación
- 8.6. Suplantación de GNSS y AIS
- 8.7. Detección de intrusiones y respuesta a incidentes
- 8.8. Seguridad en la cadena de suministro de software
- 8.9. Pruebas de penetración y ejercicios
- 8.10. Recuperación y continuidad de la operación
Gestión de Riesgos, Seguridad y Factor Humano
- 9.1. Análisis de riesgos de sistemas autónomos
- 9.2. Métodos STPA, FMEA y análisis de árbol de fallos
- 9.3. Casos de seguridad (safety case)
- 9.4. Interacción con buques tripulados
- 9.5. Búsqueda y salvamento con buques sin dotación
- 9.6. Respuesta a emergencias a bordo sin tripulación
- 9.7. Factores humanos en la supervisión remota
- 9.8. Responsabilidad y toma de decisiones
- 9.9. Investigación de incidentes con sistemas autónomos
- 9.10. Aceptación por la comunidad marítima
Modelos de Negocio e Implantación
- 10.1. Casos de uso: cabotaje, ferris, servicio portuario y offshore
- 10.2. Buques de vigilancia, hidrografía y apoyo autónomos
- 10.3. Análisis coste-beneficio de la autonomía
- 10.4. Retrofit de buques existentes
- 10.5. Alianzas entre navieras, astilleros y tecnológicas
- 10.6. Gestión del cambio en las organizaciones
- 10.7. Relación con puertos y autoridades
- 10.8. Plan de pruebas y escalado
- 10.9. Financiación de proyectos de innovación
- 10.10. Tendencias del mercado de buques autónomos
Proyecto Final de Máster: Concepto de Operación de un Buque Autónomo
- 11.1. Selección del buque, la ruta y la operación
- 11.2. Definición del nivel de autonomía
- 11.3. Arquitectura de sensores y sistemas
- 11.4. Diseño de la conectividad y la redundancia
- 11.5. Diseño del centro de control remoto
- 11.6. Análisis de riesgos y caso de seguridad
- 11.7. Plan de ciberseguridad
- 11.8. Cumplimiento del Código MASS y plan de aprobación
- 11.9. Estudio económico y plan de implantación
- 11.10. Redacción de la memoria y defensa ante tribunal
Duración y modalidad del Máster en Operación Remota de Buques Autónomos y Código MASS
Son 1500 horas. Dinos cuántas puedes dedicar a la semana y te decimos cuándo acabas de verdad.
Dirección académica y claustro
El equipo docente de Navalis: profesionales en activo que imparten y supervisan los programas del centro.
 Dra. Marina AlcoverDirectora Académica y Responsable de QA
 Ing. Diego CifuentesProfesor Titular de Soldadura Naval y Ensayos No Destructivos; Jefe de QA/QC de Uniones Soldadas
 Cap. Javier Abaroa (MCA)Profesor Titular de Maniobra, Navegación Electrónica (ECDIS/Radar/ARPA) y GMDSS; Coordinador de Cumplimiento STCW y CRM de puente
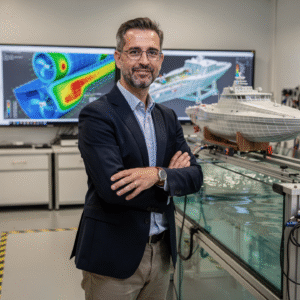 Dr. Pau FerrerProfesor Titular de Arquitectura Naval y Simulación; Director del Laboratorio de Hidrodinámica & CFD
 Dra. Nuria LlobregatProfesora Titular de Meteorología Marina, SAR y Seguridad Operativa; Coordinadora de Gestión de Riesgos de Navegación.
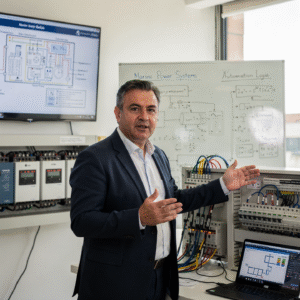 Ing. Javier BañulsProfesor Titular de Electricidad, Automatización e Ingeniería ETO; Coordinador de Integración Electrónica y Alarmas de Máquinas
 Ing. Sofía MarquinaProfesora Titular de Materiales, Composites y Anticorrosión; Coordinadora de la Línea de Pinturas y Recubrimientos Avanzados
 Ing. Tomás Riera Profesor Titular de Propulsión, Energías Alternativas e Híbridos; Coordinador de Performance Energético y Vibraciones
Opiniones del alumnado
Reseñas recogidas y verificadas por Opynio, no escritas por nosotros.
Objetivos del Máster en Operación Remota de Buques Autónomos y Código MASS
Salidas profesionales del Máster en Operación Remota de Buques Autónomos y Código MASS
Requisitos de acceso al Máster en Operación Remota de Buques Autónomos y Código MASS
Es el código de la IMO que regula los buques autónomos de superficie. El máster lo estudia en detalle y su relación con SOLAS, COLREG y STCW.
No es imprescindible. Se explican los fundamentos de IA y sistemas, aunque los perfiles técnicos podrán profundizar más.
Sí. La operación remota necesita profesionales con experiencia de navegación, y el máster les da la base tecnológica.
Sí. Se usan simulaciones de navegación, percepción y operación desde centro de control remoto.
Diseñas el concepto de operación completo de un buque autónomo, listo para presentarlo a aprobación.
100% online, con campus virtual disponible 24/7, sesiones en directo que quedan grabadas y tutorías con el profesorado.
El programa tiene una carga de 1500 horas. Puedes avanzar a tu ritmo dentro del calendario que te indicamos al matricularte.
Cada programa tiene su propia fecha de inicio, que aparece en esta ficha y te confirma el equipo de admisiones cuando solicitas información.
Proceso de admisión
Sin esperar a que te llamemos. Si tu documentación está completa, pasas al pago en la misma sesión.
- Perfil académico/profesional: Grado o titulación en Náutica, Ingeniería Naval, Electrónica, Telecomunicaciones, Informática o Robótica; o experiencia profesional acreditada como oficial de puente o en sistemas marítimos.
- Competencia lingüística: Nivel de español suficiente para seguir clases y materiales; se recomienda inglés técnico básico, ya que buena parte de la normativa y la documentación del sector se publica en inglés.
- Recursos técnicos: Ordenador con conexión estable a internet, navegador actualizado y cámara para las sesiones en directo y las defensas de proyecto.
- Proceso de admisión: Solicitud online, revisión del perfil y entrevista breve con el equipo académico. Te confirmamos la fecha de inicio al recibir tu solicitud de información.
- 01SolicitudDatos, expediente y tus documentos.
- 02Revisión al instanteComprobamos que esté completo y en regla.
- 03MatrículaEliges contado o plazos y reservas plaza.
La admisión es provisional hasta que el comité valida la documentación aportada. Si algo no cumple los requisitos, se devuelve el importe íntegro.
Pregúntanos antes de matricularte
Déjanos tus datos y admisiones te escribe para resolver lo que necesites. Si ya lo tienes claro, puedes ir directamente a la solicitud de admisión y pagar en la misma sesión.