Máster en Robótica Blanda e Inspirada en Organismos Marinos
Ingenieros mecánicos, industriales, electrónicos o de materiales: que quieran especializarse en robótica blanda
Evaluación de conocimientos previos
Estas son las competencias que da este programa. Marca las que ya dominas y te decimos qué parte del temario es la tuya.
Marca lo que ya dominas y el programa se ajusta a lo que te falta.
¿Qué es el Máster en Robótica Blanda e Inspirada en Organismos Marinos?
El Máster en Robótica Blanda e Inspirada en Organismos Marinos
Te prepara para diseñar robots blandos y bioinspirados que imitan la forma de moverse, agarrar y percibir de peces, pulpos, medusas o rayas. Estudiarás la biomecánica de organismos marinos, los materiales y actuadores blandos, la fabricación aditiva y el moldeo, el modelado y el control de estructuras deformables y los sensores flexibles, para aplicar este campo emergente a la manipulación delicada, la exploración y la observación del océano.
Ventajas diferenciales
- Biología e ingeniería: De la observación del organismo al prototipo funcional.
- Campo emergente: Una de las líneas más activas de la robótica actual.
- Fabricación accesible: Moldeo de silicona e impresión 3D aplicados a robots blandos.
- Simulación y control: Modelado de estructuras deformables y estrategias de control.
- Proyecto propio: Diseño de un robot blando inspirado en un organismo marino.
Aspectos destacados del programa
- Aprende del océano: Analiza la locomoción y el agarre de organismos marinos.
- Diseña con materiales blandos: Trabaja con elastómeros, hidrogeles y composites.
- Crea actuadores: Desarrolla actuadores neumáticos, hidráulicos y por cable.
- Controla lo deformable: Aplica modelado y control de robots blandos.
- Impulsa tu carrera: Accede a laboratorios de robótica, centros tecnológicos y empresas de tecnología marina.
- Fórmate para crear robots que se mueven en el mar con la eficacia de la naturaleza.
Plan de estudios del Máster en Robótica Blanda e Inspirada en Organismos Marinos
11 módulos. Selecciona un módulo para consultar su contenido.
Fundamentos de Robótica Blanda
- 1.1. Qué es la robótica blanda
- 1.2. Robots rígidos frente a robots blandos
- 1.3. Grados de libertad y deformación
- 1.4. Inteligencia morfológica
- 1.5. Historia y estado del campo
- 1.6. Robótica blanda en el medio marino
- 1.7. Ventajas y limitaciones
- 1.8. Ámbitos de aplicación
- 1.9. Comunidad científica y código abierto
- 1.10. Retos de investigación actuales
Biomecánica de Organismos Marinos
- 2.1. Locomoción de peces
- 2.2. Propulsión por chorro en cefalópodos y medusas
- 2.3. Natación de rayas y aleteo
- 2.4. Brazos de pulpo y manipulación
- 2.5. Ventosas y adhesión
- 2.6. Estructuras de soporte hidrostático
- 2.7. Sistemas sensoriales de la línea lateral
- 2.8. Camuflaje y cambio de forma
- 2.9. Escalado y números adimensionales
- 2.10. Métodos de observación y medición
Hidrodinámica Bioinspirada
- 3.1. Fundamentos de mecánica de fluidos
- 3.2. Flujos a bajo y alto número de Reynolds
- 3.3. Generación de empuje por ondulación
- 3.4. Vórtices y estelas
- 3.5. Eficiencia de la natación
- 3.6. Maniobrabilidad y estabilidad
- 3.7. Superficies flexibles y aletas
- 3.8. Ensayos en canal hidrodinámico
- 3.9. Simulación de fluidos
- 3.10. Interacción fluido-estructura
Materiales Blandos y Funcionales
- 4.1. Elastómeros de silicona
- 4.2. Hidrogeles
- 4.3. Polímeros electroactivos
- 4.4. Materiales con memoria de forma
- 4.5. Composites flexibles
- 4.6. Materiales autorreparables
- 4.7. Caracterización mecánica
- 4.8. Durabilidad en agua de mar
- 4.9. Biocompatibilidad y biodegradabilidad
- 4.10. Selección de materiales
Actuadores Blandos
- 5.1. Actuadores neumáticos
- 5.2. Actuadores hidráulicos
- 5.3. Actuadores accionados por cable
- 5.4. Músculos artificiales
- 5.5. Actuadores dieléctricos
- 5.6. Actuadores térmicos
- 5.7. Rigidez variable
- 5.8. Diseño de redes de cámaras
- 5.9. Rendimiento y eficiencia
- 5.10. Comparativa de tecnologías
Sensores Flexibles y Percepción
- 6.1. Sensores de deformación
- 6.2. Piel sensible al tacto
- 6.3. Sensores de presión y flujo
- 6.4. Sensores inspirados en la línea lateral
- 6.5. Propiocepción en robots blandos
- 6.6. Integración de sensores en materiales
- 6.7. Visión en robots bioinspirados
- 6.8. Procesado de señales
- 6.9. Aprendizaje automático para percepción
- 6.10. Validación experimental
Diseño y Fabricación
- 7.1. Metodología de diseño bioinspirado
- 7.2. Diseño asistido por ordenador
- 7.3. Moldeo y colada de silicona
- 7.4. Impresión 3D de materiales blandos
- 7.5. Fabricación multimaterial
- 7.6. Sellado e impermeabilización
- 7.7. Integración de electrónica
- 7.8. Prototipado rápido
- 7.9. Ensayos de laboratorio
- 7.10. Documentación de diseños abiertos
Modelado y Simulación
- 8.1. Modelos de mecánica continua
- 8.2. Método de elementos finitos
- 8.3. Modelos de varilla y Cosserat
- 8.4. Modelos reducidos
- 8.5. Simulación de robots blandos
- 8.6. Simulación acoplada con fluidos
- 8.7. Identificación de parámetros
- 8.8. Validación con ensayos
- 8.9. Gemelos digitales de prototipos
- 8.10. Herramientas de código abierto
Control de Robots Blandos
- 9.1. Retos del control de sistemas deformables
- 9.2. Control en lazo abierto
- 9.3. Control con realimentación
- 9.4. Control basado en modelos
- 9.5. Aprendizaje por refuerzo
- 9.6. Generadores centrales de patrones
- 9.7. Control de natación
- 9.8. Control de manipulación
- 9.9. Control embebido
- 9.10. Evaluación del rendimiento
Aplicaciones Marinas y Transferencia
- 10.1. Manipulación delicada de muestras biológicas
- 10.2. Pinzas blandas para vehículos submarinos
- 10.3. Robots nadadores para observación
- 10.4. Exploración de aguas profundas
- 10.5. Inspección de infraestructuras
- 10.6. Interacción con fauna marina
- 10.7. Madurez tecnológica de las soluciones
- 10.8. Propiedad intelectual y patentes
- 10.9. Ética y bienestar animal
- 10.10. Transferencia y emprendimiento
Proyecto Final de Máster: Robot Blando Bioinspirado
- 11.1. Selección del organismo de referencia
- 11.2. Análisis biomecánico
- 11.3. Definición de requisitos
- 11.4. Selección de materiales y actuadores
- 11.5. Diseño del prototipo
- 11.6. Modelado y simulación
- 11.7. Plan de fabricación y ensayo
- 11.8. Evaluación de resultados
- 11.9. Redacción de la memoria
- 11.10. Defensa ante tribunal
Duración y modalidad del Máster en Robótica Blanda e Inspirada en Organismos Marinos
Son 1500 horas. Dinos cuántas puedes dedicar a la semana y te decimos cuándo acabas de verdad.
Dirección académica y claustro
El equipo docente de Navalis: profesionales en activo que imparten y supervisan los programas del centro.
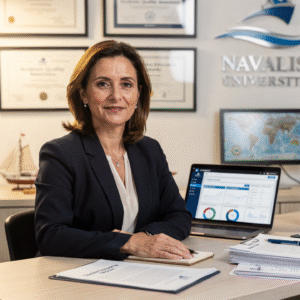 Dra. Marina AlcoverDirectora Académica y Responsable de QA
 Ing. Diego CifuentesProfesor Titular de Soldadura Naval y Ensayos No Destructivos; Jefe de QA/QC de Uniones Soldadas
 Cap. Javier Abaroa (MCA)Profesor Titular de Maniobra, Navegación Electrónica (ECDIS/Radar/ARPA) y GMDSS; Coordinador de Cumplimiento STCW y CRM de puente
 Dr. Pau FerrerProfesor Titular de Arquitectura Naval y Simulación; Director del Laboratorio de Hidrodinámica & CFD
 Dra. Nuria LlobregatProfesora Titular de Meteorología Marina, SAR y Seguridad Operativa; Coordinadora de Gestión de Riesgos de Navegación.
 Ing. Javier BañulsProfesor Titular de Electricidad, Automatización e Ingeniería ETO; Coordinador de Integración Electrónica y Alarmas de Máquinas
 Ing. Sofía MarquinaProfesora Titular de Materiales, Composites y Anticorrosión; Coordinadora de la Línea de Pinturas y Recubrimientos Avanzados
 Ing. Tomás Riera Profesor Titular de Propulsión, Energías Alternativas e Híbridos; Coordinador de Performance Energético y Vibraciones
Opiniones del alumnado
Reseñas recogidas y verificadas por Opynio, no escritas por nosotros.
Objetivos del Máster en Robótica Blanda e Inspirada en Organismos Marinos
Salidas profesionales del Máster en Robótica Blanda e Inspirada en Organismos Marinos
Requisitos de acceso al Máster en Robótica Blanda e Inspirada en Organismos Marinos
No. El trabajo se basa en diseño, simulación y fabricación sencilla opcional con materiales accesibles.
No. Se explican los fundamentos de biomecánica de organismos marinos.
Hay pinzas blandas en uso en exploración submarina; la mayoría de robots nadadores bioinspirados siguen en fase de investigación.
Sí. Se trabaja con herramientas de simulación y control de código abierto.
El diseño, modelado y plan de ensayo de un robot blando inspirado en un organismo marino.
100% online, con campus virtual disponible 24/7, sesiones en directo que quedan grabadas y tutorías con el profesorado.
El programa tiene una carga de 1500 horas. Puedes avanzar a tu ritmo dentro del calendario que te indicamos al matricularte.
Cada programa tiene su propia fecha de inicio, que aparece en esta ficha y te confirma el equipo de admisiones cuando solicitas información.
Proceso de admisión
Sin esperar a que te llamemos. Si tu documentación está completa, pasas al pago en la misma sesión.
- Perfil académico/profesional: Grado en Ingeniería (Mecánica, Industrial, Electrónica, Materiales, Biomédica o similar), Física, Biología, Ciencias del Mar, Diseño Industrial o titulación afín; o experiencia profesional acreditada en robótica o fabricación.
- Competencia lingüística: Nivel de español suficiente para seguir clases y materiales; se recomienda inglés técnico básico, ya que buena parte de la normativa y la documentación del sector se publica en inglés.
- Recursos técnicos: Ordenador con conexión estable a internet, navegador actualizado y cámara para las sesiones en directo y las defensas de proyecto.
- Proceso de admisión: Solicitud online, revisión del perfil y entrevista breve con el equipo académico. Te confirmamos la fecha de inicio al recibir tu solicitud de información.
- 01SolicitudDatos, expediente y tus documentos.
- 02Revisión al instanteComprobamos que esté completo y en regla.
- 03MatrículaEliges contado o plazos y reservas plaza.
La admisión es provisional hasta que el comité valida la documentación aportada. Si algo no cumple los requisitos, se devuelve el importe íntegro.
Pregúntanos antes de matricularte
Déjanos tus datos y admisiones te escribe para resolver lo que necesites. Si ya lo tienes claro, puedes ir directamente a la solicitud de admisión y pagar en la misma sesión.