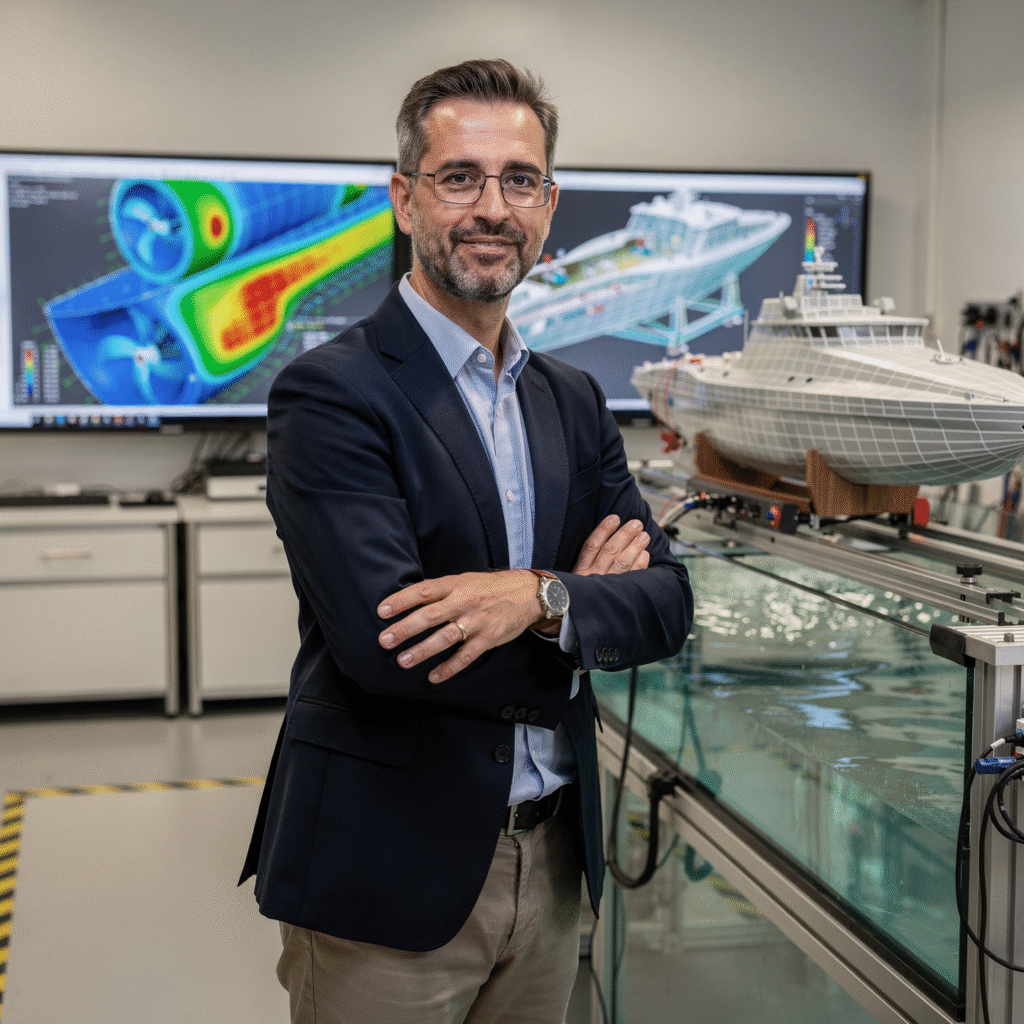
Máster en Automatización de Buques Inteligentes

¿Por qué este master?

El Máster en Automatización de Buques Inteligentes 

Te prepara para liderar la transformación digital en la industria marítima. Aprende a diseñar, implementar y mantener sistemas automatizados de última generación, optimizando la eficiencia, seguridad y sostenibilidad de las operaciones navales. Domina la integración de sensores, IA y robótica en la gestión de flotas y la operación de buques autónomos. Este programa te ofrece las habilidades necesarias para impulsar la innovación y el futuro de la navegación.

Ventajas diferenciales

  • Desarrollo de proyectos reales: Implementa soluciones de automatización en entornos simulados y casos de estudio.
  • Expertos de la industria: Aprende de profesionales líderes en automatización naval y tecnologías marítimas.
  • Herramientas y tecnologías de vanguardia: Utiliza software y hardware de última generación en la automatización de buques.
  • Visión integral: Comprende el impacto de la automatización en la seguridad, el medio ambiente y la gestión de riesgos.
  • Networking profesional: Conecta con empresas y profesionales del sector marítimo y tecnológico.
Automatización

Máster en Automatización de Buques Inteligentes

¿A quién va dirigido?

  • Ingenieros Navales y Marinos que desean liderar la transformación digital de la industria marítima.
  • Ingenieros de Automatización y Control interesados en aplicar sus conocimientos a la vanguardia de la tecnología naval.
  • Oficiales de Máquinas y Jefes de Máquinas que buscan dominar los sistemas automatizados de última generación.
  • Empresas navieras y astilleros que necesitan profesionales capacitados para la implementación y mantenimiento de buques inteligentes.
  • Investigadores y académicos que aspiran a desarrollar soluciones innovadoras para la automatización naval.

Flexibilidad y actualización constante
 Diseñado para profesionales en activo: modalidad online flexible, contenido actualizado con las últimas tendencias en automatización y buques inteligentes.

Automatización

Objetivos y competencias

Optimizar la eficiencia energética de los buques:

«Implementar sistemas de gestión de energía a bordo y monitorizar el consumo en tiempo real, ajustando parámetros operativos para minimizar el uso de combustible sin comprometer la seguridad y el cumplimiento normativo.»
Implementar sistemas de control predictivo para el mantenimiento de equipos:

Desarrollar modelos predictivos basados en datos históricos, telemetría y análisis de vibraciones, para optimizar planes de mantenimiento y reducir paradas no programadas.
Desarrollar e integrar sistemas de navegación autónoma:

«Implementar planificación de rutas optimizadas, considerando condiciones ambientales, consumo energético y restricciones operacionales, validando con simulación y pruebas en entorno real.»
Gestionar de manera eficiente y segura los sistemas de propulsión y generación de energía a bordo:

«Operar y mantener la planta propulsora, asegurando su disponibilidad y rendimiento óptimo, interpretando manuales técnicos y aplicando procedimientos de emergencia con seguridad y eficiencia.»
Diagnosticar y solucionar problemas complejos en sistemas automatizados del buque:

«Utilizando herramientas de diagnóstico avanzadas, protocolos de comunicación y planos técnicos, restaurando la operatividad del sistema con rapidez y seguridad.»
Supervisar y coordinar equipos de trabajo en proyectos de automatización naval:

«Asegurando la correcta ejecución, cumplimiento de plazos y normativas, optimizando recursos y fomentando un ambiente de colaboración y seguridad.»
Plan de estudio - Módulos

1.1. Evolución de la automatización marítima: del control neumático a los buques autónomos (MASS)

1.2. Arquitectura jerárquica de automatización a bordo: campo, control, supervisión y gestión corporativa

1.3. Instrumentación náutica y marina: sensores de presión, temperatura, caudal, nivel y acelerómetros marinizados

1.4. Autómatas Programables (PLC) y Controladores Lógicos Avanzados de grado marino

1.5. Sistemas de Control Distribuido (DCS) aplicados a la marina mercante y buques especiales

1.6. Redes de comunicación industrial a bordo: Modbus, CANbus, PROFIBUS, PROFINET y Ethernet Industrial marinizada

1.7. Redes NMEA 0183 y NMEA 2000: protocolos de interconexión de equipos de navegación y radiocomunicaciones

1.8. Sistemas Integrados de Control de Máquinas y Plataforma (IAS / IPMS): arquitectura y redundancia

1.9. Diseño de Sistemas de Gestión de Potencia (Power Management Systems – PMS) para plantas eléctricas híbridas y convencionales

1.10. Estándares de compatibilidad electromagnética (EMC), tropicalización y certificación de equipos electrónicos marinos (IEC 60945)

2.1. Arquitectura del Puente Integrado (IBS / INS): integración de radar, ECDIS, Conning y piloto automático

2.2. Sensores de navegación primaria: sistemas GNSS/RTK, giroscópicas de fibra óptica (FOG) y correderas de dobles ejes

2.3. Sistemas de Identificación Automática (AIS / VDE) y su evolución hacia la transmisión digital de datos sintéticos

2.4. Radar marino de estado sólido, ARPA y procesamiento de imágenes para la detección de blancos en condiciones adversas

2.5. Sistemas de Cartografía Electrónica (ECDIS / S-100): capas dinámicas, batimetría de alta resolución y datos meteorológicos

2.6. Sensores de percepción óptica, infrarroja (FLIR) y cámaras térmicas para navegación nocturna y de visibilidad reducida

2.7. Sensores LiDAR y sistemas de visión por computador para el atraco automático y detección de obstáculos a corta distancia

2.8. Algoritmos de fusión de datos sensoriales (Filtros de Kalman, Filtros de Partículas) para la estimación precisa del estado del buque

2.9. Redundancia, tolerancia a fallos y detección de anomalías en la cadena de información sensorial de navegación

2.10. Normativa de las Sociedades de Clasificación e IBS (DNV, Lloyd’s Register, ABS) para la notación de puente integrado

3.1. Control automático de servomotores y sistemas de gobierno del buque: pilotos automáticos clásicos y adaptativos

3.2. Control de propulsión principal: diésel-eléctrica, azimutal, waterjets y hélices de paso variable (CPP)

3.3. Algoritmos de optimización de rumbo y velocidad (Track Control Systems – TCS) según normativas de precisión

3.4. Fundamentos del Posicionamiento Dinámico (DP): clases 1, 2 y 3, arquitectura de control y redundancia de sistemas

3.5. Modelado dinámico del buque para sistemas DP: estimación de fuerzas de viento, corriente y oleaje en tiempo real

3.6. Sensores de referencia de posición para DP: hidroacústicos (USBL), láser (Fanbeam/CyScan) y GNSS diferencial

3.7. Asignación de empuje (Thrust Allocation) en configuraciones de propulsores multivariables y holonómicos

3.8. Sistemas de amortiguación y control de balance: alerones estabilizadores, tanques pasivos/activos e interceptores

3.9. Pruebas de campo y análisis del modo de fallo y sus efectos (FMEA) en sistemas de gobierno y DP

3.10. Automatización de la propulsión híbrida, de combustibles alternativos (LNG, Metanol, Amoníaco) y pilas de combustible

4.1. El marco del Buque Superficie Autónomo Marítimo (MASS) de la OMI: grados de autonomía (1 al 4)

4.2. Modelado de las Reglas Internacionales para Prevenir Abordajes en la Mar (RIPA / COLREG) en código computacional

4.3. Algoritmos de evitación de colisiones en tiempo real: Velocity Obstacles (VO), Artificial Potential Fields y A* dinámico

4.4. Planificación de rutas autónomas mar adentro y en aguas restringidas considerando la batimetría y restricciones de calado

4.5. Toma de decisiones basada en Inteligencia Artificial: Redes Neuronales, Aprendizaje por Refuerzo y Razonamiento Basado en Casos

4.6. Gestión de incertidumbre en el comportamiento de buques objetivo (target vessels) con tripulación convencional

4.7. Sistemas de apoyo a la decisión (Decision Support Systems – DSS) para el oficial de guardia en buques de Grado 1 y 2

4.8. Simulación en tiempo real de maniobras de evitación de colisiones en entornos multifactoriales complejos

4.9. Automatización de maniobras complejas: navegación en canales estrechos, adelantamientos y cruces de esquemas de separación del tráfico (TSS)

4.10. Protocolos de seguridad ante fallos de control autónomo: ejecución de maniobras de parada segura (Minimum Risk State)

5.1. Redes de comunicación satelital para la industria marítima: LEO, MEO y GEO (Starlink, OneWeb, Inmarsat, VSAT)

5.2. Arquitectura de conectividad buque-tierra: ancho de banda, latencias, calidad de servicio (QoS) y redundancia de enlaces

5.3. Internet de las Cosas Marítimo (IoT / M-IoT): sensores inteligentes, bordes de computación (Edge Computing) a bordo

5.4. Protocolos de mensajería para transmisión de telemetría masiva: MQTT, AMQP, OPC UA y HTTPS marinizados

5.5. Redes privadas LTE/5G marítimas para cobertura en puertos, terminales y zonas costeras de alta densidad

5.6. Estándar VDES (VHF Data Exchange System) como evolución del AIS para el intercambio masivo de datos operacionales

5.7. Almacenamiento y procesamiento de datos a bordo (Onboard Edge Data Centers) frente al procesamiento en la nube (Cloud Computing)

5.8. Compresión, filtrado y priorización de datos operacionales para el envío eficiente a través de enlaces satelitales

5.9. Protocolos de sincronización temporal precisa (PTP/NTP) a bordo para el sellado de eventos de telemetría

5.10. Monitorización del estado de la conectividad y conmutación automática de redes en tiempo real

6.1. Paisaje de amenazas cibernéticas en el sector marítimo: ataques a sistemas IT de la naviera frente a sistemas OT a bordo

6.2. Marcos regulatorios de ciberseguridad: Resolución IMO MSC.428(98), directrices BIMCO y normas ISO/IEC 27001 e IEC 62443

6.3. Segmentación de redes a bordo: zonificación, uso de Firewalls industriales, VLANs y DMZ marítimas

6.4. Protección de sistemas críticos de navegación y control: ECDIS, GPS, AIS, Radar y sistemas de gestión de máquinas

6.5. Detección y prevención de suplantación (Spoofing) y denegación de servicio (Jamming) en señales GNSS y AIS

6.6. Gestión de identidades, control de acceso y autenticación segura para el mantenimiento remoto de proveedores

6.7. Gestión de parches de seguridad y actualización de firmware en equipos marinos certificados

6.8. Análisis de vulnerabilidades, pruebas de penetración (Ethical Hacking) y auditorías de ciberseguridad en buques

6.9. Planes de respuesta a incidentes cibernéticos a bordo y protocolos de recuperación ante desastres (Business Continuity)

6.10. Formación, concienciación y mitigación del factor humano en la seguridad digital de las tripulaciones y personal técnico

7.1. Concepto e implementación del Gemelo Digital (Digital Twin) en el ciclo de vida de la embarcación inteligente

7.2. Modelado numérico e hidrodinámico del buque para el Gemelo Digital: integración de simulación CFD y datos de sensores

7.3. Recolección y estructuración de Big Data operacional de navegación, propulsión y meteorología

7.4. Monitoreo basado en la condición (CBM) de motores principales, auxiliares, turbocompresores y líneas de ejes

7.5. Análisis de vibraciones, termografía y análisis de lubricantes en tiempo real mediante modelos de Machine Learning

7.6. Mantenimiento predictivo de componentes críticos a bordo: estimación del tiempo medio entre fallas (MTBF) y vida útil restante (RUL)

7.7. Optimización de la eficiencia energética (SEEMP) y consumo de combustible mediante modelos analíticos de rendimiento de casco y hélice

7.8. Medición y reporte automatizado de emisiones contaminantes (CII, EEXI, EU ETS) mediante sensores de gases de escape

7.9. Integración de datos del Gemelo Digital con los sistemas de gestión de flota en tierra (ERP / GMAO / CMMS)

7.10. Visualización de datos de rendimiento a bordo y en tierra: dashboards operacionales en tiempo real

8.1. Arquitectura y diseño funcional de un Centro de Operaciones Remotas (Remote Operations Center – ROC)

8.2. Interfaces Hombre-Máquina (HMI) avanzadas, consolas de mando remoto y entornos de realidad aumentada para operadores ROC

8.3. Mecanismos de transferencia de control (Handover protocols) entre el sistema autónomo a bordo y el operador en tierra

8.4. Gestión de la latencia en las comunicaciones y su impacto en el control en tiempo real de maniobras críticas

8.5. Carga cognitiva, fatiga y conciencia situacional (Situational Awareness) del operador remoto al supervisar múltiples buques

8.6. Protocolos de emergencia en el ROC ante la pérdida total de comunicaciones o fallo masivo del sistema de a bordo

8.7. Sistemas de realidad extendida (VR/AR) para el soporte remoto de tripulaciones y operaciones de mantenimiento a distancia

8.8. Integración del ROC con los Servicios de Tráfico Marítimo (VTS) y autoridades portuarias para la entrada autónoma a puerto

8.9. Simuladores de formación y certificación de operadores terrestres de buques autónomos

8.10. Perfiles profesionales emergentes y recalificación del personal marítimo para la era de la navegación remota

9.1. Adaptación de los convenios internacionales de la OMI (SOLAS, MARPOL, STCW, COLREG) a la realidad de los buques MASS

9.2. Régimen de responsabilidad jurídica y determinación de culpa en accidentes marítimos que involucren buques autónomos

9.3. La figura del Capitán en la era de los buques autónomos: redefinición de funciones desde a bordo versus desde el ROC

9.4. Clubes de Protección e Indemnización (P&I) y seguros marítimos para buques con sistemas de control autónomo y remoto

9.5. Regulaciones de las Sociedades de Clasificación para buques inteligentes (DNV Smart Class, Lloyd’s Register Unmanned Marine Systems)

9.6. Proceso de homologación, ensayos y certificación de software de toma de decisiones e Inteligencia Artificial a bordo

9.7. Aspectos legales de la propiedad, custodia y soberanía de los datos generados por los buques inteligentes

9.8. Normativa portuaria y de practicaje aplicada a la llegada, estancia y salida de buques autónomos de las terminales

9.9. Ética de la Inteligencia Artificial aplicada a la toma de decisiones de emergencia en el mar

9.10. Proyectos piloto internacionales y corredores marítimos autónomos (Autonomous Shipping Test Beds)

10.1. Definición de la tipología de buque (Mercante, Remolcador, Ferri, Buque de Apoyo Offshore) y nivel de autonomía objetivo

10.2. Análisis de requerimientos operacionales, legales, de conectividad y de seguridad para la embarcación seleccionada

10.3. Diseño de la arquitectura de automatización e instrumentación a bordo (IAS/IPMS, sensores, buses de comunicación)

10.4. Selección e integración de la suite de sensores de navegación, visión por computador y sistema de percepción

10.5. Desarrollo o configuración del módulo de navegación autónoma y algoritmos de evitación de colisiones bajo norma COLREG

10.6. Diseño del esquema de ciberseguridad a bordo y arquitectura de comunicaciones satelitales buque-tierra

10.7. Definición de las interfaces de control para el Centro de Operaciones Remotas (ROC) y protocolos de transferencia de mando

10.8. Modelado de un Gemelo Digital para la gestión de eficiencia energética o mantenimiento predictivo del buque

10.9. Validación técnica mediante simulación en tiempo real (Software-in-the-Loop) del comportamiento del sistema ante emergencias

10.10. Memoria técnica final y defensa pública del proyecto integrador ante un tribunal de expertos en automatización, ingeniería naval y operaciones marítimas

Salidas profesionales

«`html

  • Ingeniero de automatización naval: Diseño, implementación y mantenimiento de sistemas automatizados en buques.
  • Especialista en sistemas de control: Optimización y gestión de sistemas de control de propulsión, energía y seguridad.
  • Consultor en tecnología marítima: Asesoramiento en la adopción de tecnologías inteligentes y automatización en la industria naval.
  • Desarrollador de software para buques inteligentes: Creación de aplicaciones y sistemas para la gestión y control de buques autónomos.
  • Investigador en automatización naval: Desarrollo de nuevas tecnologías y soluciones para la automatización de buques.
  • Gestor de proyectos de automatización: Planificación y ejecución de proyectos de automatización en la construcción y modernización de buques.
  • Especialista en ciberseguridad marítima: Protección de los sistemas automatizados de buques contra amenazas cibernéticas.
  • Inspector técnico de sistemas automatizados: Verificación y certificación de sistemas automatizados en buques.

«`

Requisitos de admisión

Perfil académico/profesional:

Dirigido a estudiantes, técnicos, profesionales y personas interesadas en ampliar sus conocimientos en el ámbito naval, marítimo, portuario y logístico. Los requisitos específicos pueden variar según la formación seleccionada.
Competencia lingüística:

La formación se imparte principalmente en español. Algunos programas pueden incluir terminología, bibliografía o recursos técnicos complementarios en inglés.
Documentación:

Documento de identidad vigente y datos personales completos. Dependiendo del nivel de la formación, podrá solicitarse documentación académica o profesional adicional.
Requisitos técnicos (para online):

Ordenador con conexión estable a internet, navegador actualizado, lector de archivos PDF y herramientas básicas de ofimática. Algunos programas pueden requerir software específico, indicado en su ficha académica.
Proceso de admisión y fechas

1. Solicitud
online

(formulario + documentos).

2. Revisión académica y entrevista

(perfil/objetivos/compatibilidad horaria).
3. Decisión de admisión

(+ propuesta de beca si aplica).
4. Reserva de plaza

(depósito) y matrícula.
5. Inducción

(acceso a campus, calendarios, guías de simulador).
Becas y ayudas

  • Automatización Avanzada: Domina las últimas tecnologías en sistemas autónomos para buques, incluyendo control, navegación y propulsión inteligente.
  • Optimización de Operaciones: Aprende a mejorar la eficiencia, seguridad y sostenibilidad de las operaciones marítimas mediante la automatización y el análisis de datos.
  • Diseño e Integración: Desarrolla habilidades para diseñar e integrar sistemas automatizados en buques nuevos y existentes, cumpliendo con las regulaciones internacionales.
  • Simulación y Modelado: Utiliza herramientas de simulación para modelar y validar el rendimiento de sistemas automatizados en diferentes condiciones operativas.
  • Inteligencia Artificial y Machine Learning: Aplica técnicas de IA y ML para la toma de decisiones autónoma, el mantenimiento predictivo y la optimización del consumo energético.
Prepárate para liderar la transformación digital de la industria marítima.

Testimonios

Preguntas frecuentes

Embarcaciones autónomas o con altos niveles de automatización, incluyendo buques mercantes, ferries, embarcaciones de recreo y plataformas offshore.

Sí. El itinerario incluye ECDIS/Radar-ARPA/BRM con escenarios de puerto, oceánica, niebla, temporal y SAR.

Online con sesiones en vivo; opción híbrida para estancias de simulador/prácticas mediante convenios.

En ambos, abarcando la automatización de barcos existentes y el diseño de nuevos barcos autónomos.

Recomendado SMCP funcional. Ofrecemos materiales de apoyo para fraseología estándar.

Sí, con titulación afín o experiencia en operaciones marítimas/portuarias. La entrevista de admisión confirmará encaje.

Opcionales (3–6 meses) a través de Empresas & Colaboraciones y la Red de Egresados.

Prácticas en simulador (rúbricas), planes de derrota, SOPs, checklists, micro-tests y TFM aplicado.

Título propio de Navalis Magna University + portafolio operativo (tracks, SOPs, informes y KPIs) útil para auditorías y empleo.

10.1. Definición de la tipología de buque (Mercante, Remolcador, Ferri, Buque de Apoyo Offshore) y nivel de autonomía objetivo

10.2. Análisis de requerimientos operacionales, legales, de conectividad y de seguridad para la embarcación seleccionada

10.3. Diseño de la arquitectura de automatización e instrumentación a bordo (IAS/IPMS, sensores, buses de comunicación)

10.4. Selección e integración de la suite de sensores de navegación, visión por computador y sistema de percepción

10.5. Desarrollo o configuración del módulo de navegación autónoma y algoritmos de evitación de colisiones bajo norma COLREG

10.6. Diseño del esquema de ciberseguridad a bordo y arquitectura de comunicaciones satelitales buque-tierra

10.7. Definición de las interfaces de control para el Centro de Operaciones Remotas (ROC) y protocolos de transferencia de mando

10.8. Modelado de un Gemelo Digital para la gestión de eficiencia energética o mantenimiento predictivo del buque

10.9. Validación técnica mediante simulación en tiempo real (Software-in-the-Loop) del comportamiento del sistema ante emergencias

10.10. Memoria técnica final y defensa pública del proyecto integrador ante un tribunal de expertos en automatización, ingeniería naval y operaciones marítimas

Solicitar información

  1. Completa el Formulario de Solicitud
  2. Adjunta CV/Titulación (si la tienes a mano).
  3. Indica tu cohorte preferida (enero/mayo/septiembre) y si deseas opción híbrida con sesiones de simulador.

Un asesor académico se pondrá en contacto en 24–48 h para guiarte en admisión, becas y compatibilidad con tu agenda profesional.

Por favor, activa JavaScript en tu navegador para completar este formulario.
Haz clic o arrastra un archivo a esta área para subirlo.

Profesorado

Lo que dicen nuestros estudiantes

0
0
Tu carrito
Tu carrito esta vacíoRegresar a la tienda
Scroll al inicio
navalis.university
Resumen de privacidad

Esta web utiliza cookies para que podamos ofrecerte la mejor experiencia de usuario posible. La información de las cookies se almacena en tu navegador y realiza funciones tales como reconocerte cuando vuelves a nuestra web o ayudar a nuestro equipo a comprender qué secciones de la web encuentras más interesantes y útiles.