Máster en Robótica Submarina (ROVs y AUVs)

¿Por qué este master?

El Máster en Robótica Submarina (ROVs y AUVs)

Te prepara para liderar la próxima generación de exploradores oceánicos. Domina el diseño, la operación y el mantenimiento de vehículos submarinos teledirigidos (ROVs) y autónomos (AUVs), herramientas clave para la investigación científica, la industria offshore y la inspección de infraestructuras sumergidas. Este programa intensivo te ofrece una base sólida en ingeniería, robótica y oceanografía, combinada con prácticas en simuladores avanzados y equipos reales. Aprenderás a programar, navegar y solucionar problemas en entornos submarinos complejos, adquiriendo las habilidades necesarias para impulsar la innovación en este campo en constante crecimiento.

Ventajas diferenciales

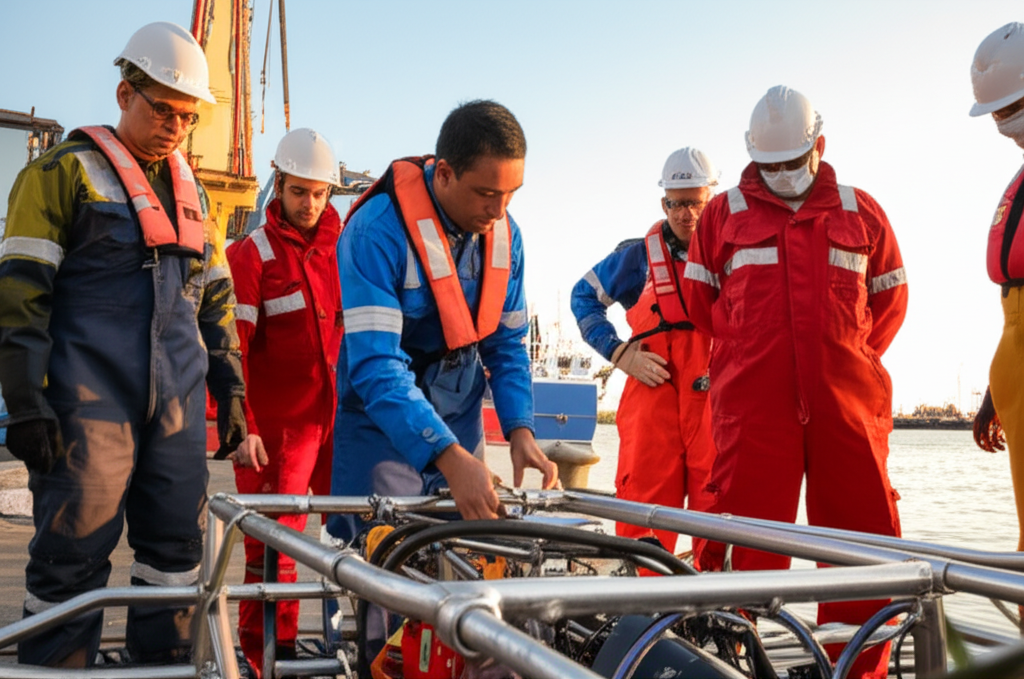
  • Desarrollo de proyectos reales: Diseño, construcción y operación de ROVs/AUVs en misiones simuladas y reales.
  • Software y hardware de vanguardia: Formación en las herramientas y tecnologías más actuales del mercado.
  • Profesorado experto: Instructores con amplia experiencia en la industria y la investigación marina.
  • Networking profesional: Conexiones con empresas líderes en el sector de la robótica submarina.
  • Certificación profesional: Obtén una certificación reconocida que te abrirá las puertas al mercado laboral.
Robótica

Máster en Robótica Submarina (ROVs y AUVs)

¿A quién va dirigido?

  • Ingenieros/as, técnicos/as y científicos/as que deseen especializarse en el diseño, operación y mantenimiento de ROVs y AUVs.
  • Profesionales del sector offshore (petróleo, gas, energías renovables) que buscan optimizar inspecciones, reparaciones y operaciones subacuáticas.
  • Biólogos marinos, oceanógrafos y arqueólogos subacuáticos que necesitan herramientas avanzadas para exploración, investigación y documentación en el medio marino.
  • Estudiantes de ingeniería, robótica o ciencias marinas que aspiran a una carrera de vanguardia en la robótica subacuática.
  • Responsables de I+D en empresas tecnológicas interesadas en innovar en el desarrollo de sistemas autónomos para aplicaciones submarinas.

Flexibilidad y especialización:
Máster con opciones de aprendizaje a distancia, proyectos prácticos con equipamiento real y enfoque en las últimas tecnologías del sector.

Robótica

Objetivos y competencias

Dominar la operación y mantenimiento de ROVs y AUVs:

«Realizar inspecciones, reparaciones y ajustes en sistemas mecánicos, eléctricos, hidráulicos y de control, garantizando la operatividad y seguridad.»
Desarrollar e implementar soluciones robóticas innovadoras para inspección y reparación submarina:

«Diseñar sistemas robóticos modulares y adaptables, integrando sensores avanzados y herramientas de manipulación precisa para optimizar la eficiencia y seguridad en entornos submarinos complejos.»
Gestionar proyectos de robótica submarina, desde la concepción hasta la entrega:

«Definir alcance, presupuesto y cronograma, coordinando equipos multidisciplinarios y gestionando riesgos técnicos y logísticos para asegurar el cumplimiento de objetivos.»
Interpretar datos y generar informes técnicos detallados:

«Utilizar herramientas de análisis estadístico y software de visualización de datos para identificar tendencias, patrones y anomalías, comunicando hallazgos de forma clara y concisa mediante informes técnicos personalizados para diferentes audiencias.»
Diseñar sistemas de control y navegación para ROVs y AUVs:

Implementar algoritmos de control robustos y sistemas de navegación inercial/acústica fusionando datos de sensores para garantizar precisión y estabilidad en entornos submarinos desafiantes.
Adaptar y aplicar tecnologías de robótica submarina a diversos entornos y necesidades:

«Seleccionar ROVs/AUVs apropiados, integrando sensores y herramientas específicas para inspección, reparación o mapeo submarino, optimizando la eficiencia y seguridad de la operación.»
Plan de estudio - Módulos

1.1. El medio marino: temperatura, salinidad, densidad y presión hidrostática a diferentes profundidades

1.2. Propagación de ondas en el mar: luz, visibilidad, atenuación electromagnética y acústica marina

1.3. Corrientes oceánicas, oleaje de profundidad, mareas y su impacto en la dinámica de vehículos submarinos

1.4. Hidrodinámica de cuerpos sumergidos: resistencia al avance, coeficiente de arrastre ($C_d$) y sustentación

1.5. Modelado cinemático y dinámico de vehículos submarinos en 6 grados de libertad (6 DOF)

1.6. Fuerzas de masa añadida, amortiguamiento hidrodinámico y fuerzas restauradoras de flotabilidad

1.7. Diseño del centro de gravedad ($CG$) y centro de flotabilidad ($CB$) para la estabilidad estática y dinámica

1.8. Geología marina y topografía del fondo del mar: implicaciones para el diseño de la movilidad del vehículo

1.9. Corrosión marina, ensuciamiento biológico (biofouling) y selección de materiales tolerantes al agua de mar

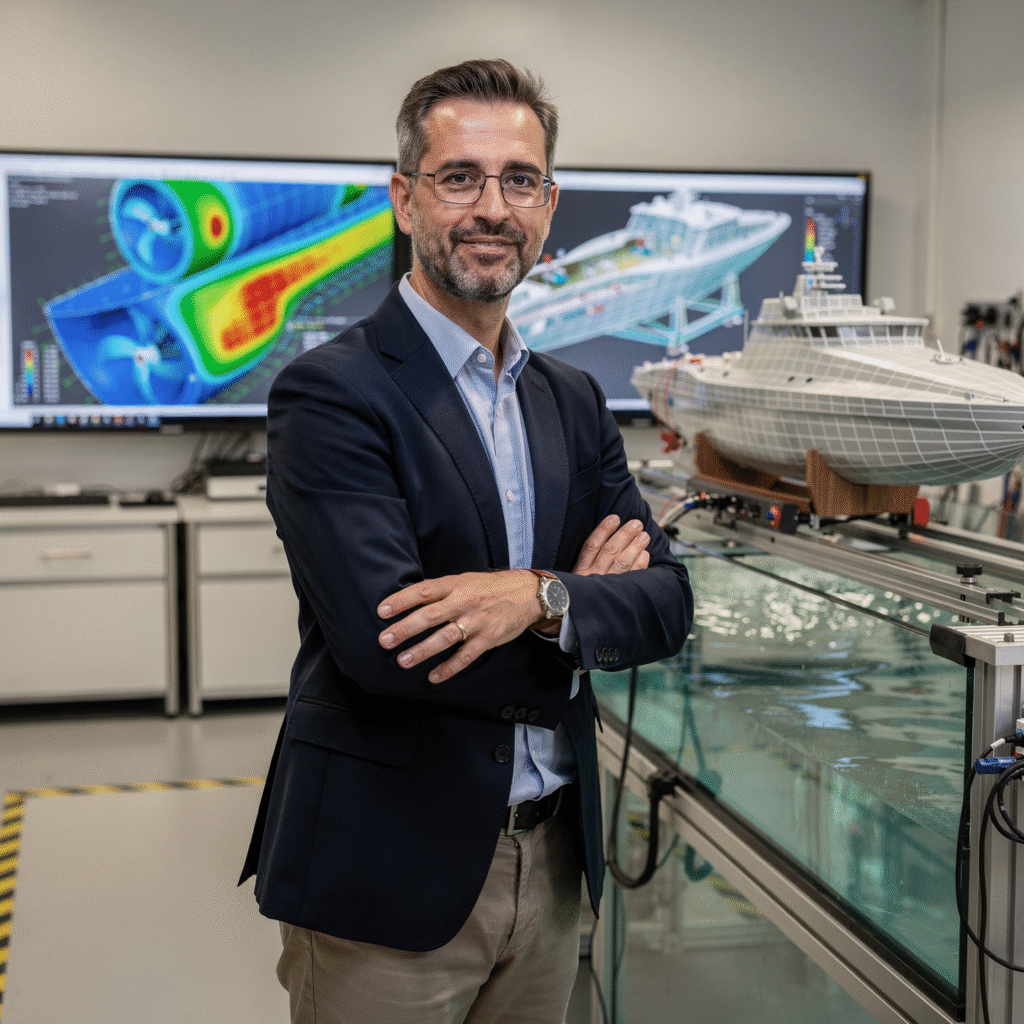
1.10. Ensayos en canales de experiencias hidrográficas y tanques de pruebas para prototipos de ROVs y AUVs

2.1. Arquitectura general de vehículos submarinos: diferencias entre ROVs de observación, trabajo (Work-Class) y AUVs

2.2. Diseño de chasis y bastidores open-frame y stream-lined: distribución de cargas y flexibilidad operacional

2.3. Recipientes de presión estancos (Pressure Vessels): cálculo de espesores en titanio, aluminio anudizado y materiales compuestos

2.4. Simulación y análisis por elementos finitos (FEA) de estructuras sometidas a colapso por presión hiperbárica

2.5. Materiales sintácticos (Syntactic Foams) y sistemas de flotabilidad de alta profundidad

2.6. Sellado mecánico, juntas tóricas (O-Rings), penetradores marinos y conectores subsea sumergibles en húmedo y seco

2.7. Compensación por presión en cajas de electrónica e hidráulica llenas de aceite (Oil-Filled Pressure-Compensated)

2.8. Tolerancia a impactos, análisis de fatiga estructural y protección contra enganches a bordo

2.9. Diseño modular y sistemas de acoplamiento rápido para cargas útiles (Payloads) e instrumental científico

2.10. Ensayos en cámaras de presión hiperbárica para la certificación de integridad estructural

3.1. Propulsores eléctricos (Thrusters brushless DC): caracterización, curvas de empuje, rendimiento y control de velocidad

3.2. Configuración y geometría de propulsores: propulsión vectorial, empuje azimutal y maniobrabilidad en vuelo estático (hovering)

3.3. Sistemas de propulsión hidráulica para ROVs de clase trabajo: bombas, colectores (manifolds) y electroválvulas

3.4. Baterías para AUVs: química de Ión-Litio, Polímero de Litio y estado sólido para entornos sumergidos de alta presión

3.5. Gestión de batería (BMS) en AUVs: monitorización de carga, balanceo de celdas, seguridad y estimación de autonomía

3.6. Sistemas de alimentación en la superficie y transmisión de alta tensión a través de umbilicales en ROVs

3.7. Diseño, fabricación y gestión de cables umbilicales electromecánicos y de fibra óptica (Tether)

3.8. Sistemas de gestión de umbilical (Tether Management Systems – TMS): configuración de garaje y jaula de lanzamiento

3.9. Celdas de combustible e hibridación energética para AUVs de larga autonomía (Long-Range AUVs)

3.10. Gestión térmica y disipación del calor generado por la electrónica de potencia en aguas frías y cálidas

4.1. Arquitectura del sistema electrónico de control de a bordo: microcontroladores, FPGAs y ordenadores embebidos

4.2. Buses de comunicación industrial e interfaces: CAN bus, RS-485, Ethernet subsea y protocolos serie

4.3. Comunicaciones por fibra óptica: transmisores de vídeo no comprimido, multiplexores y conectores ópticos pasantes

4.4. Comunicaciones acústicas bajo el agua: módems acústicos, modulación, tasa de transferencia y latencia

4.5. Comunicaciones ópticas de corto alcance para la descarga rápida de datos y transmisión de vídeo en AUVs

4.6. Sensores de parámetros físicos marinos: sonda CTD (conductividad, temperatura, profundidad), altímetros y sensores de presión

4.7. Sensores de orientación: unidades de medición inercial (IMU), giroscopios de fibra óptica (FOG) y brújulas magnéticas

4.8. Adquisición de datos analógicos de alta precisión y filtrado de ruido eléctrico en entornos propulsados

4.9. Gestión de la distribución de potencia interna y protección contra sobretensiones y cortocircuitos en agua salada

4.10. Sistemas de comunicación de emergencia: radiobalizas satelitales, balizas acústicas (pinger) y sistemas de recuperación

5.1. El desafío de la navegación sin GPS en el medio submarino: problemas de deriva e incertidumbre acumulada

5.2. Posicionamiento acústico de superficie: sistemas de línea de base ultracorta (USBL), línea de base corta (SBL) y línea de base larga (LBL)

5.3. Navegación por corrección Doppler: velocímetros Doppler de acústica (DVL) y estimación de velocidad sobre el fondo

5.4. Sistemas de Navegación Inercial Submarinos (INS) e integración acoplada INS/DVL/Presión mediante Filtro de Kalman Extendido (EKF)

5.5. Sonar de barrido lateral (SSS) y ecosondas multihaza (MBES) para la cartografía batimétrica de alta resolución

5.6. Mapeo y Localización Simultáneos Acústicos (Acoustic SLAM): uso de marcas naturales y batimetría para la corrección de posición

5.7. Visual SLAM submarino: procesamiento de imágenes de fondo marino para la reconstrucción 3D y navegación

5.8. Navegación basada en campos magnéticos geofísicos y mapas topográficos preexistentes

5.9. Calibración en la mar de sistemas de navegación: pruebas de alineación inercial y compensación de desvíos

5.10. Planificación de trayectorias de rastreo y patrones de búsqueda para levantamientos hidrográficos con AUVs

6.1. Óptica submarina y retrodispersión (backscattering): iluminación en la oscuridad marina y corrección de color

6.2. Cámaras submarinas HD/4K, cámaras de baja luminosidad (SIT) y sistemas de iluminación LED de alta potencia

6.3. Algoritmos de restauración de imagen submarina: eliminación de turbidez, atenuación del agua y mejora de contraste

6.4. Visión por computador para el seguimiento de tuberías (pipe-tracking), cables subfluviales y estructuras marinos

6.5. Fotogrametría submarina y reconstrucción tridimensional de pecios e infraestructuras offshore

6.6. Sonar de imagen de alta resolución (FLS – Forward Looking Sonar) y cámaras acústicas (DIDSON/ARIS)

6.7. Procesamiento de datos de sonar para la detección de objetos sumergidos y clasificación de blanco

6.8. Algoritmos de visión artificial para la identificación y clasificación automática de fauna o daños estructurales

6.9. Sistemas de realidad aumentada en la consola de piloto de ROV para la navegación en aguas turbias

6.10. Integración de sensores lidar submarinos para mediciones volumétricas y escaneo láser subsea de ultraprecisión

7.1. Control automático de posición y actitud en ROVs/AUVs: controladores PID, control por modo deslizante (SMC) y control adaptativo

7.2. Arquitecturas de software de control robótico: ROS (Robot Operating System), ROS 2 y MOOS-IvP para robótica marina

7.3. Autonomía decisional en AUVs: arquitecturas reactivas, deliberativas e híbridas de comportamiento

7.4. Algoritmos de evitación de obstáculos en tiempo real usando datos de sonar de visión frontal (FLS)

7.5. Planificación de misiones autónomas: optimización del consumo de energía, cobertura de área y gestión de imprevistos

7.6. Aprendizaje por refuerzo (Reinforcement Learning) aplicado a la maniobra autónoma en corrientes complejas

7.7. Redes neuronales convolucionales para el reconocimiento autónomo de características en inspección de cascos y tuberías

7.8. Robótica colaborativa submarina: coordinación de enjambres de AUVs para muestreo oceanográfico masivo

7.9. Gestión autónoma de fallas (FDIR): diagnóstico de averías a bordo, reconfiguración de control y aborto seguro de misión

7.10. Simulación de vehículos submarinos en entornos virtuales (Gazebo, UWSim, HoloOcean) previa a las pruebas de mar

8.1. Cinemática y dinámica de brazos manipuladores submarinos: grados de libertad, espacio de trabajo y singularidades

8.2. Manipuladores hidráulicos de clase trabajo (5 y 7 funciones) y manipuladores eléctricos de precisión

8.3. Sistemas de control máster-slave para la manipulación remota con retroalimentación de fuerza (háptica)

8.4. Herramientas de corte e intervención accionadas por ROV: guillotinas, discos diamantados y chorro de agua a alta presión

8.5. Sistemas de toma de muestras: tomadores de sedimentos (corers), succión y contenedores bio-médicos

8.6. Operaciones de conexión e interconexión de líneas de flujo (Tie-in), acoplamiento de conectores y válvulas subsea (hot stabs)

8.7. Manipulación autónoma mediante AUVs de intervención (I-AUVs): agarre flotante y acoplamiento a estructuras fijas

8.8. Sensores de contacto, fuerza y par para la manipulación delicada en arqueología y ciencia marina

8.9. Interacción suelo-vehículo durante operaciones de apoyo en el lecho marino y excavación de zanjas (trenching)

8.10. Pruebas de integración de herramientas en taller e integración con la interfaz hidráulica/eléctrica del ROV

9.1. Planificación logística de campañas robóticas marítimas: selección del buque de apoyo (ROV Support Vessel)

9.2. Sistemas de lanzamiento y recuperación (LARS): pórticos A-Frame, grúas compensadas por oleaje (AHC) y Moonpools

9.3. Integración del sistema ROV/AUV en la cubierta del buque: salas de control, contenedores de taller y generadores

9.4. Directrices de la Asociación Internacional de Contratistas Marítimos (IMCA) para operaciones con ROVs (IMCA R 004)

9.5. Personal y roles en operaciones de ROV: Piloto/Técnico, Supervisor, Superintendente y personal de apoyo en cubierta

9.6. Gestión de riesgos operacionales (HAZID/HAZOP) e identificación de peligros en cubierta y bajo el agua

9.7. Procedimientos de emergencia: pérdida de potencia, enredo del umbilical, fallo de TMS y rescate de AUV a la deriva

9.8. Mantenimiento preventivo, correctivo e inspecciones periódicas de equipos de elevación y recipientes de presión

9.9. Normativa medioambiental: prevención de vertidos hidráulicos, acústica antropogénica y protección de hábitats sensibles

9.10. Seguros marítimos, responsabilidad civil y contratos de servicios de robótica en la industria offshore

10.1. Selección y especificación técnica del problema u operación submarina (e.g., inspección de parque eólico, muestreo abisal)

10.2. Diseño conceptual y cálculo de dimensiones, flotabilidad, balance de pesos y recipientes de presión del vehículo

10.3. Selección y dimensión del sistema de propulsión, potencia eléctrica/hidráulica y arquitectura del cable umbilical o batería

10.4. Diseño de la arquitectura de control, selección de componentes electrónicos, sensores de navegación y cargas útiles

10.5. Implementación del modelo matemático del vehículo en un entorno de simulación 3D (ROS / Gazebo)

10.6. Programación de los algoritmos de navegación (EKF/DVL), control de posición y rutina de autonomía de misión

10.7. Simulación de la misión operativa: evaluación del desempeño en condiciones de corriente, baja visibilidad y fallas

10.8. Plan de operaciones de campo: diseño del procedimiento de lanzamiento, recuperación (LARS) y análisis de riesgos IMCA

10.9. Evaluación económica del proyecto: presupuesto de fabricación, costes operacionales (OPEX) y retorno de inversión

10.10. Elaboración de la memoria técnica del proyecto de robótica submarina y defensa oral ante tribunal de ingenieros y especialistas marítimos

Salidas profesionales

«`html

  • Operador de ROVs/AUVs: Inspección, mantenimiento y reparación de infraestructuras submarinas (oleoductos, parques eólicos marinos, etc.).
  • Técnico de mantenimiento de ROVs/AUVs: Reparación, calibración y mantenimiento preventivo de vehículos submarinos.
  • Ingeniero de diseño y desarrollo de ROVs/AUVs: Participación en el diseño, construcción y mejora de vehículos submarinos.
  • Investigador científico: Utilización de ROVs/AUVs para la exploración marina, investigación biológica, geológica y arqueológica.
  • Gestor de proyectos submarinos: Planificación y coordinación de proyectos que involucran el uso de ROVs/AUVs.
  • Consultor técnico: Asesoramiento a empresas y organizaciones sobre la selección y uso de ROVs/AUVs.
  • Instructor/Formador: Capacitación de personal en la operación y mantenimiento de ROVs/AUVs.
  • Ventas y soporte técnico: Comercialización de ROVs/AUVs y prestación de soporte técnico a clientes.
  • Sector de defensa: Operación y mantenimiento de ROVs/AUVs para tareas de vigilancia, reconocimiento y contramedidas.
  • Empresas de rescate y salvamento: Utilización de ROVs/AUVs en operaciones de búsqueda y rescate submarino.

«`

Requisitos de admisión

Perfil académico/profesional:

Dirigido a estudiantes, técnicos, profesionales y personas interesadas en ampliar sus conocimientos en el ámbito naval, marítimo, portuario y logístico. Los requisitos específicos pueden variar según la formación seleccionada.
Competencia lingüística:

La formación se imparte principalmente en español. Algunos programas pueden incluir terminología, bibliografía o recursos técnicos complementarios en inglés.
Documentación:

Documento de identidad vigente y datos personales completos. Dependiendo del nivel de la formación, podrá solicitarse documentación académica o profesional adicional.
Requisitos técnicos (para online):

Ordenador con conexión estable a internet, navegador actualizado, lector de archivos PDF y herramientas básicas de ofimática. Algunos programas pueden requerir software específico, indicado en su ficha académica.
Proceso de admisión y fechas

1. Solicitud
online

(formulario + documentos).

2. Revisión académica y entrevista

(perfil/objetivos/compatibilidad horaria).
3. Decisión de admisión

(+ propuesta de beca si aplica).
4. Reserva de plaza

(depósito) y matrícula.
5. Inducción

(acceso a campus, calendarios, guías de simulador).
Becas y ayudas

  • Diseño y Operación: Domina la construcción, pilotaje y mantenimiento de ROVs y AUVs, herramientas esenciales en la exploración submarina.
  • Tecnologías Avanzadas: Profundiza en la navegación autónoma, el procesamiento de imágenes submarinas y la inteligencia artificial aplicada a la robótica marina.
  • Aplicaciones Prácticas: Aprende a aplicar la robótica submarina en inspecciones de infraestructuras, investigación científica, rescate marítimo y la industria offshore.
  • Simulaciones y Prácticas: Participa en simulaciones realistas y prácticas de campo que te prepararán para enfrentar los desafíos del mundo real.
  • Profesionales Expertos: Aprende de expertos en robótica submarina con experiencia en la industria y la investigación, y construye tu red profesional.
Impulsa tu carrera en la vanguardia de la tecnología submarina con nuestro Máster en Robótica Submarina.

Testimonios

Preguntas frecuentes

Sí. El itinerario incluye ECDIS/Radar-ARPA/BRM con escenarios de puerto, oceánica, niebla, temporal y SAR.

Online con sesiones en vivo; opción híbrida para estancias de simulador/prácticas mediante convenios.

Un ROV (Remotely Operated Vehicle) está conectado a una embarcación en la superficie mediante un cable umbilical que le proporciona energía y permite la comunicación y control, mientras que un AUV (Autonomous Underwater Vehicle) opera de forma independiente sin conexión física a la superficie, siguiendo una misión preprogramada.

Recomendado SMCP funcional. Ofrecemos materiales de apoyo para fraseología estándar.

Sí, con titulación afín o experiencia en operaciones marítimas/portuarias. La entrevista de admisión confirmará encaje.

Opcionales (3–6 meses) a través de Empresas & Colaboraciones y la Red de Egresados.

Prácticas en simulador (rúbricas), planes de derrota, SOPs, checklists, micro-tests y TFM aplicado.

Título propio de Navalis Magna University + portafolio operativo (tracks, SOPs, informes y KPIs) útil para auditorías y empleo.

10.1. Selección y especificación técnica del problema u operación submarina (e.g., inspección de parque eólico, muestreo abisal)

10.2. Diseño conceptual y cálculo de dimensiones, flotabilidad, balance de pesos y recipientes de presión del vehículo

10.3. Selección y dimensión del sistema de propulsión, potencia eléctrica/hidráulica y arquitectura del cable umbilical o batería

10.4. Diseño de la arquitectura de control, selección de componentes electrónicos, sensores de navegación y cargas útiles

10.5. Implementación del modelo matemático del vehículo en un entorno de simulación 3D (ROS / Gazebo)

10.6. Programación de los algoritmos de navegación (EKF/DVL), control de posición y rutina de autonomía de misión

10.7. Simulación de la misión operativa: evaluación del desempeño en condiciones de corriente, baja visibilidad y fallas

10.8. Plan de operaciones de campo: diseño del procedimiento de lanzamiento, recuperación (LARS) y análisis de riesgos IMCA

10.9. Evaluación económica del proyecto: presupuesto de fabricación, costes operacionales (OPEX) y retorno de inversión

10.10. Elaboración de la memoria técnica del proyecto de robótica submarina y defensa oral ante tribunal de ingenieros y especialistas marítimos

Solicitar información

  1. Completa el Formulario de Solicitud
  2. Adjunta CV/Titulación (si la tienes a mano).
  3. Indica tu cohorte preferida (enero/mayo/septiembre) y si deseas opción híbrida con sesiones de simulador.

Un asesor académico se pondrá en contacto en 24–48 h para guiarte en admisión, becas y compatibilidad con tu agenda profesional.

Por favor, activa JavaScript en tu navegador para completar este formulario.
Haz clic o arrastra un archivo a esta área para subirlo.

Profesorado

Lo que dicen nuestros estudiantes

0
0
Tu carrito
Tu carrito esta vacíoRegresar a la tienda
Scroll al inicio
navalis.university
Resumen de privacidad

Esta web utiliza cookies para que podamos ofrecerte la mejor experiencia de usuario posible. La información de las cookies se almacena en tu navegador y realiza funciones tales como reconocerte cuando vuelves a nuestra web o ayudar a nuestro equipo a comprender qué secciones de la web encuentras más interesantes y útiles.