Máster en Drones y Aéreos para Inspección Naval
¿Por qué este master?
El Máster en Drones Marinos y Aéreos para Inspección Naval
Te prepara para liderar la revolución tecnológica en la industria marítima. Domina las técnicas de inspección visual avanzada utilizando drones de última generación, tanto aéreos como submarinos. Aprende a planificar misiones, operar equipos, analizar datos y generar informes precisos para la evaluación del estado estructural de buques, plataformas offshore y otras infraestructuras navales.
Ventajas diferenciales
- Enfoque práctico: formación intensiva con simuladores de vuelo y operación real de drones.
- Software especializado: manejo de programas para el procesamiento de imágenes, modelado 3D y análisis de datos.
- Certificación profesional: obtén una cualificación reconocida en el sector de la inspección naval con drones.
- Equipo docente experto: aprende de profesionales con amplia experiencia en la operación de drones y la inspección naval.
- Aplicaciones reales: desarrolla proyectos prácticos y estudios de caso basados en escenarios reales de inspección.
- Modalidad: Online
- Nivel: Masters
- Horas: 1600 H
- Fecha de matriculación: 16-10-2026
- Plazas disponibles: 9
- Modalidad: Online
- Nivel: Masters
- Horas: 1600 H
- Fecha de matriculación: 16-10-2026
- Fecha de inicio: 10-11-2026
- Plazas disponibles: 9
¿A quién va dirigido?
- Ingenieros navales, marinos y aeronáuticos que buscan especializarse en la integración de drones en inspecciones navales y mantenimiento de embarcaciones.
- Inspectores marítimos y clasificadoras que desean incorporar tecnologías dron para optimizar la eficiencia y seguridad en sus procesos de inspección.
- Operadores de drones y pilotos profesionales que buscan ampliar sus habilidades en el entorno marítimo, incluyendo inspección de estructuras y seguridad a bordo.
- Empresas de servicios marítimos y energéticas interesadas en implementar soluciones dron para la inspección de infraestructuras offshore, plataformas petrolíferas y parques eólicos marinos.
- Estudiantes y recién graduados en áreas STEM (ciencia, tecnología, ingeniería y matemáticas) que buscan una formación avanzada en robótica marina y aérea aplicada a la industria naval.
Flexibilidad de aprendizaje
Adaptado para profesionales en activo: modalidad online con clases en directo, acceso a grabaciones y tutorías personalizadas.
Objetivos y competencias

Gestionar eficientemente la recopilación y análisis de datos marinos y aéreos.
«Implementar protocolos estandarizados de control de calidad de datos, utilizando herramientas de software especializadas para la validación, limpieza y almacenamiento seguro de la información.»
Dominar las técnicas de inspección con drones en entornos navales, optimizando la seguridad y eficiencia.
Planificar misiones de inspección, considerando factores ambientales y operacionales, y cumpliendo con las regulaciones marítimas y de seguridad.
Implementar estrategias de mantenimiento predictivo en embarcaciones mediante análisis de datos obtenidos con drones.
Identificar patrones de fallo en componentes críticos (motores, sistemas eléctricos, hélices) utilizando algoritmos de machine learning y optimizar rutas de inspección de drones.
Desarrollar e implementar soluciones innovadoras para la monitorización y evaluación de infraestructuras navales.
Integrar sistemas de sensores avanzados (IoT, drones, satélites) y análisis de datos predictivos para detectar anomalías y optimizar el mantenimiento preventivo.
Diseñar y operar sistemas de drones adaptados a las condiciones y desafíos específicos del entorno marítimo.
Adaptar estrategias de vuelo y mantenimiento preventivo considerando la corrosión salina, el oleaje y las limitaciones de autonomía en operaciones offshore.
Cumplir con la normativa y legislación vigente en operaciones con drones marinos y aéreos.
«Documentar operaciones según requerimientos de AESA/DGMM y protocolos internos de la empresa.»
Plan de estudio - Módulos
1.1. Introducción a la robótica submarina: historia, clasificación (ROVs, AUVs, Gliders, HROVs) y estado del arte
1.2. Física del medio marino: presión hidrostática, densidad del agua de mar, salinidad, temperatura y su variación con la profundidad
1.3. Hidrodinámica subacuática: empuje de flotabilidad, principio de Arquímedes, resistencia al avance y coeficientes de arrastre
1.4. Estabilidad estática y dinámica de vehículos submarinos: centro de gravedad (CG) y centro de flotabilidad (CB)
1.5. Propiedades ópticas del agua: atenuación de la luz, dispersión, absorción y su impacto en sistemas de visión subacuática
1.6. Propagación de ondas acústicas en el agua: velocidad del sonido, perfil de velocidades y refractividad acústica
1.7. Corrosión marina y degradación de materiales: protección catódica, ánodos de sacrificio y selección de aleaciones/polímeros
1.8. Marco normativo internacional: directrices de IMCA (International Marine Contractors Association) para operaciones de ROV
1.9. Seguridad y gestión de riesgos en operaciones marítimas con robótica subacuática
1.10. Análisis de requerimientos para el diseño de misiones robóticas en aguas someras, profundas y ultraprofundas
2.1. Diseño de cascos de presión y contenedores estancos: cálculo de resistencia al colapso mecánicamente inducido
2.2. Selección de materiales para cascos: aluminio marino, titanio, acero inoxidable y materiales compuestos (fibra de carbono, acrílicos)
2.3. Sistemas de sellado dinámico y estático: juntas tóricas (O-rings), penetradores estancos y conectores subacuáticos sumergibles
2.4. Flotabilidad sintáctica: formulación, densidad, resistencia a la degradación por presión y distribución de bloques de flotación
2.5. Configuración del chasis (frame) y distribución estructural del vehículo para la optimización de cargas de trabajo
2.6. Propulsores submarinos (thrusters): propulsión eléctrica sin escobillas (brushless) versus propulsión hidráulica
2.7. Disposición y geometría de propulsores: configuraciones holonómicas, vectorizadas y control de 6 grados de libertad (6 DOF)
2.8. Hidrodinámica de propulsores: diseño de toberas, hileras de álabes, cavitación y cálculo de empuje neto
2.9. Manipuladores robóticos subacuáticos: brazos hidráulicos y eléctricos de 5 a 7 funciones, diseño de garras y herramientas
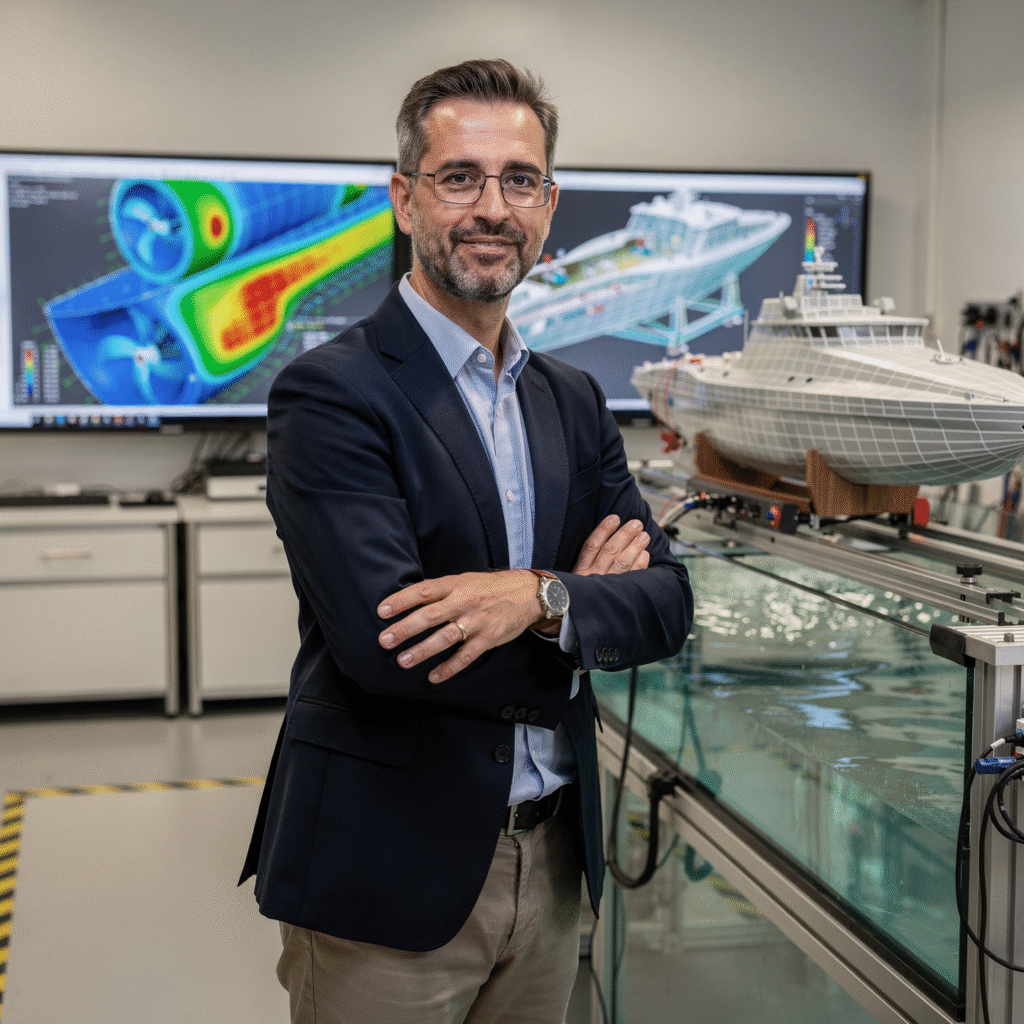
2.10. Simulación por elementos finitos (FEA) y dinámica de fluidos computacional (CFD) aplicada a estructuras de vehículos submarinos
3.1. Arquitectura del sistema eléctrico a bordo: distribución de potencia en corriente continua (DC) y corriente alterna (AC)
3.2. Cable umbilical de potencia y fibra óptica para ROVs: diseño, blindaje de tracción, flotabilidad neutra y transmisión de datos
3.3. Unidades de Potencia de Superficie (SPU) y transformación de alta tensión a baja tensión para minimizar pérdidas en umbilicales largos
3.4. Baterías para AUVs: química de ion-litio, polímero de litio, baterías secundarias marinizadas y gestión de seguridad contra gases
3.5. Microcontroladores, FPGAs y ordenadores embebidos a bordo para la gestión en tiempo real del vehículo
3.6. Redes de comunicación interna: buses CAN, Ethernet subacuático, RS-485/RS-232 y protocolos de red serie
3.7. Sensores de monitoreo interno: detección de humedad, temperatura de componentes, presión interna y consumo de corriente
3.8. Electrónica de potencia para el control de motores: variadores de frecuencia, drivers PWM e inversores marinizados
3.9. Compensación de presión por aceite en alojamientos electrónicos no estancos y cajas de conexiones (junction boxes)
3.10. Compatibilidad electromagnética (EMC) y filtrado de ruido en entornos de alta densidad de potencia a bordo
4.1. Fundamentos de acústica marina aplicada: frecuencias, pérdidas por propagación y ruido ambiental oceánico
4.2. Sistemas de posicionamiento acústico de línea de base corta (SBL), ultracorta (USBL) y larga (LBL)
4.3. Sensores inerciales (IMU/INS): giroscopios de fibra óptica (FOG), MEMS y algoritmos de integración inercial
4.4. Corrida Doppler (DVL – Doppler Velocity Log): principio de funcionamiento, estimación de velocidad sobre el fondo y sobre el agua
4.5. Integración de navegación por fusión de datos: filtros de Kalman extendidos (EKF) acoplando INS, DVL, USBL y sensor de profundidad
4.6. Sensores de profundidad por presión hidrostática y altímetros acústicos para el control de altitud sobre el lecho marino
4.7. Brújulas magnéticas, magnetómetros y compensación de desviaciones magnéticas producidas por el chasis metálico
4.8. Sistemas de comunicación acústica submarina: módems acústicos, tasas de transferencia, latencias y protocolos de red subacuáticos
4.9. Comunicaciones ópticas por LED/Láser subacuático para transferencias de alta velocidad a corta distancia
4.10. Calibración en mar de sistemas de posicionamiento acústico e inercial previo al inicio de misiones robóticas
5.1. Sonar de barrido lateral (SSS – Side Scan Sonar): principios de funcionamiento, geometría de barrido e interpretación de sonogramas
5.2. Sonar multihaz (MBES – Multibeam Echo Sounder): batimetría de alta resolución y procesamiento de nubes de puntos 3D
5.3. Sonar de imagen de apertura sintética (SAS) y sonares de barrido sectorial para navegación e inspección
5.4. Sonda de subfondo (Sub-Bottom Profiler): estratigrafía acústica y caracterización de sedimentos bajo el lecho marino
5.5. Cámaras subacuáticas de alta definición, bajo nivel de luz (Low-Light) e iluminación LED de alta potencia
5.6. Fotogrametría subacuática: reconstrucción tridimensional de estructuras sumergidas a partir de secuencias de imágenes
5.7. Láser escáner submarino 3D para inspección metrológica de precisión de componentes submarinos
5.8. Sistemas de detección electromagnética para la localización de cables y tuberías enterradas (Pipe/Cable Trackers)
5.9. Sensores oceanográficos integrados: CTD (Conductividad, Temperatura, Profundidad), turbidímetros y fluorímetros
5.10. Sincronización temporal estricta de sensores (PTP/NTP) y estampado de tiempo (timestamping) para fusión de datos de percepción
6.1. Cinemática de vehículos submarinos: marcos de referencia (SOG, BODY, NED) y transformaciones mediante cuaterniones y ángulos de Euler
6.2. Modelo dinámico completo de 6 grados de libertad (6 DOF) según las ecuaciones de Fossen para vehículos marinos
6.3. Cálculo de masa añadida, amortiguamiento hidrodinámico lineal y cuadrático, y momentos de inercia
6.4. Control de rumbo, profundidad, altitud y pitch utilizando controladores PID clásicos adaptados
6.5. Control multivariable y robusto: Sliding Mode Control (SMC) y control basado en modelo pasivo
6.6. Asignación de empuje (Thrust Allocation): matriz de asignación, optimización y resolución de saturación de propulsores
6.7. Mantenimiento de posición dinámico (DP – Dynamic Positioning) para ROVs y AUVs ante corrientes variables
6.8. Algoritmos de seguimiento de trayectoria (Path Following) y guiado de vehículos mediante línea de visión (LOS)
6.9. Identificación de sistemas: métodos experimentales para la determinación de parámetros dinámicos del vehículo mediante pruebas de campo
6.10. Control de fuerza y cumplimiento en manipuladores robóticos montados a bordo de vehículos flotantes
7.1. Arquitecturas de software para autonomía robótica: arquitecturas reactivas, deliberativas y jerárquicas (ROS / ROS 2 / MOOS-DAWG)
7.2. Planificación de misiones autónomas: generación de coberturas de área para mapeo y patrullaje óptimo
7.3. Algoritmos de navegación autónoma y evitación de obstáculos en tiempo real (A*, Dijkstra, RRT, DWA) utilizando sonar
7.4. Mapeo y Localización Simultáneos subacuáticos (Underwater SLAM): SLAM acústico, visual SLAM y SLAM por sonar
7.5. Visión por computador subacuática: algoritmos de restauración de color, eliminación de turbidez y filtrado de retrodispersión
7.6. Detección y clasificación automática de objetivos (ATD/ATR) mediante redes neuronales convolucionales (CNN) en imágenes acústicas y ópticas
7.7. Autonomía basada en el comportamiento (Behavior-Based Control) para la toma de decisiones dinámicas ante fallas
7.8. Colaboración entre múltiples vehículos submarinos (Swarm Robotics / AUVs heterogéneos) y coordinación acústica
7.9. Gestión inteligente de energía y adaptación de misiones según el estado de la batería y condiciones ambientales
7.10. Simulación de software en bucle (SITL) y hardware en bucle (HITL) usando entornos virtuales (Gazebo, UWSim, Stonefish)
8.1. Clasificación operacional de ROVs: Micro/Mini ROVs, Clase Observación/Inspección, Clase Trabajo Ligero y Clase Trabajo (Work Class)
8.2. Componentes de un sistema ROV industrial: consola de control de superficie, sistema de lanzamiento y recuperación (LARS), garaje/tether management system (TMS)
8.3. Técnicas de pilotaje manual y asistido de ROVs de clase trabajo: manejo del umbilical (tether), gestión de corrientes y orientación
8.4. Operación con manipuladores robóticos: uso de herramientas hidráulicas, cortadoras, limpiadores de cavitación y tomadores de muestras
8.5. Procedimientos de inspección de plataformas offshore, estructuras eólicas fijas y flotantes, y tuberías (pipelines)
8.6. Mapeo e inspección de cables submarinos de fibra óptica y conectores de alta tensión en parques eólicos
8.7. Operaciones de apoyo a la construcción subacuática: guía de estructuras, conexión de jumpers y manipulación de válvulas (Tree/Manifold)
8.8. Intervención en arqueología subacuática, salvamento marítimo y recuperación de pecios o cajas negras
8.9. Prácticas de emergencia: pérdida de potencia, enredo de umbilical, falla de TMS y procedimientos de recuperación de emergencia
8.10. Elaboración de informes de inspección, evaluación de anomalías y estándares de integridad estructural subacuática
9.1. Planificación del mantenimiento preventivo, predictivo y correctivo para sistemas robóticos marinos
9.2. Diagnóstico de fallas en sistemas de potencia de alto voltaje y localización de fallas de aislamiento en umbilicales
9.3. Pruebas de estanqueidad, ensayos de presión en cámara hiperbárica y pruebas de vacío pre-inmersión
9.4. Mantenimiento y purga de sistemas hidráulicos submarinos: bombas, servoválvulas, acumuladores y fluidos biodegradables
9.5. Reparación y empalme de fibra óptica subacuática y sellado de cables en campo mediante resinas y moldes
9.6. Gestión de repuestos, logística offshore, certificación de equipos de elevación (LARS) y recipientes a presión
9.7. Integración y calibración de nuevas cargas útiles de sensores (payloads) en vehículos existentes
9.8. Auditorías de sistemas ROV/AUV según los cuestionarios de inspección estandarizados de IMCA (R006)
9.9. Gestión de datos oceanográficos e hidrográficos: almacenamiento, procesado post-misión y formatos estándar (S-57, XTFX, LAS)
9.10. Aspectos económicos de las operaciones robóticas: tarifas de day-rate, costos operacionales (OPEX) y amortización de equipos (CAPEX)
10.1. Selección de un problema de ingeniería o misión de exploración subacuática que requiera una solución mediante ROV/AUV
10.2. Análisis de viabilidad técnica, operacional, normativa y económica del proyecto planteado
10.3. Diseño conceptual y arquitectónico del vehículo submarino o de la carga útil especializada
10.4. Modelado mecatrónico detallado: estructura, dimensionamiento de cascos, selección de propulsores y reparto de flotabilidad
10.5. Integración de la arquitectura electrónica, esquema de potencia, cableado, sensores y protocolo de comunicaciones
10.6. Desarrollo de los módulos de software de control, procesamiento de sensores o algoritmos de autonomía
10.7. Validación mediante simulación en entorno virtual realista (CFD/SITL) de la hidrodinámica y comportamiento del vehículo
10.8. Pruebas de campo o pruebas en tanque de simulación/piscina de pruebas del prototipo o subsistema desarrollado
10.9. Elaboración de la documentación técnica completa: manual de operación, planos mecánicos, esquemas eléctricos y protocolos de seguridad
10.10. Presentación y defensa pública del proyecto integrador ante un tribunal de expertos en robótica, ingeniería naval e industria offshore
Salidas profesionales
«`html
- Inspector naval con drones marinos y aéreos: Realización de inspecciones exhaustivas de cascos, estructuras y equipos, tanto en la superficie como bajo el agua, utilizando drones equipados con sensores avanzados.
- Operador de drones especializado en entornos marinos: Pilotaje y mantenimiento de drones diseñados para operar en condiciones marítimas adversas, recopilando datos visuales y ambientales precisos.
- Analista de datos de inspección naval: Interpretación y análisis de los datos recopilados por drones para identificar defectos, corrosión y otros problemas estructurales en buques y plataformas marinas.
- Consultor en tecnología de drones para la industria naval: Asesoramiento a empresas navieras y astilleros sobre la implementación de soluciones de drones para optimizar procesos de inspección y mantenimiento.
- Investigador en aplicaciones de drones marinos: Desarrollo de nuevas técnicas y tecnologías para el uso de drones en la inspección, vigilancia y monitorización del medio marino.
- Gestor de proyectos de inspección con drones: Planificación, coordinación y ejecución de proyectos de inspección naval utilizando drones, asegurando el cumplimiento de los estándares de calidad y seguridad.
- Técnico de mantenimiento de drones marinos: Reparación y mantenimiento de drones especializados para entornos marinos, garantizando su correcto funcionamiento y prolongando su vida útil.
- Formador en operación y mantenimiento de drones marinos: Capacitación de personal en el pilotaje, mantenimiento y análisis de datos de drones utilizados en la inspección naval.
«`
Requisitos de admisión

Perfil académico/profesional:
Dirigido a estudiantes, técnicos, profesionales y personas interesadas en ampliar sus conocimientos en el ámbito naval, marítimo, portuario y logístico. Los requisitos específicos pueden variar según la formación seleccionada.
Competencia lingüística:
La formación se imparte principalmente en español. Algunos programas pueden incluir terminología, bibliografía o recursos técnicos complementarios en inglés.
Documentación:
Documento de identidad vigente y datos personales completos. Dependiendo del nivel de la formación, podrá solicitarse documentación académica o profesional adicional.
Requisitos técnicos (para online):
Ordenador con conexión estable a internet, navegador actualizado, lector de archivos PDF y herramientas básicas de ofimática. Algunos programas pueden requerir software específico, indicado en su ficha académica.
Proceso de admisión y fechas

1. Solicitud
online
(formulario + documentos).

2. Revisión académica y entrevista
(perfil/objetivos/compatibilidad horaria).
3. Decisión de admisión
(+ propuesta de beca si aplica).
4. Reserva de plaza
(depósito) y matrícula.
5. Inducción
(acceso a campus, calendarios, guías de simulador).
Becas y ayudas
- Tecnología de Vanguardia: Domina el uso de drones marinos y aéreos para inspecciones navales eficientes y precisas.
- Aplicaciones Prácticas: Aprende a inspeccionar cascos, tanques, cubiertas e infraestructuras portuarias con la más alta tecnología.
- Software Especializado: Maneja software de análisis de datos y generación de informes, optimizando tus procesos.
- Normativa y Seguridad: Conoce la regulación vigente y los protocolos de seguridad para operar drones de forma responsable.
- Oportunidades Profesionales: Impulsa tu carrera en el sector naval, ofreciendo servicios de inspección innovadores y demandados.
Testimonios
Este máster me proporcionó las habilidades y conocimientos necesarios para liderar un proyecto de inspección de casco utilizando drones marinos y aéreos. La combinación de teoría y práctica, especialmente las simulaciones y el trabajo de campo, me permitió optimizar las rutas de inspección, reduciendo el tiempo de inoperatividad del buque en un 20% y mejorando la precisión de los informes de inspección, lo que resultó en un ahorro significativo para la empresa.
Durante el Máster en Robótica y Automatización Marítima, desarrollé un sistema de control autónomo para un ROV de inspección de plataformas petrolíferas, que redujo el tiempo de inspección en un 30% y mejoró la precisión de los datos recogidos, lo que resultó en un considerable ahorro de costes y una mayor seguridad para los operarios.
Este máster me proporcionó las herramientas y conocimientos necesarios para liderar un proyecto de inspección de plataformas petrolíferas utilizando drones aéreos y ROVs. Logramos reducir los tiempos de inspección en un 40% y aumentar la seguridad de los operarios, generando un importante ahorro de costes para la empresa y datos de alta calidad para el mantenimiento predictivo.
Este máster me proporcionó las habilidades y conocimientos necesarios para liderar un proyecto de inspección de casco utilizando drones aéreos y ROVs. Logramos reducir el tiempo de inspección en un 70% y aumentar la precisión de los datos recolectados, lo que resultó en un ahorro significativo de costos para la empresa y una mejora en la seguridad de las operaciones.
Preguntas frecuentes
Ambos.
Sí. El itinerario incluye ECDIS/Radar-ARPA/BRM con escenarios de puerto, oceánica, niebla, temporal y SAR.
Online con sesiones en vivo; opción híbrida para estancias de simulador/prácticas mediante convenios.
Se centra en drones utilizados en entornos marítimos y aéreos, específicamente para inspección naval.
Recomendado SMCP funcional. Ofrecemos materiales de apoyo para fraseología estándar.
Sí, con titulación afín o experiencia en operaciones marítimas/portuarias. La entrevista de admisión confirmará encaje.
Opcionales (3–6 meses) a través de Empresas & Colaboraciones y la Red de Egresados.
Prácticas en simulador (rúbricas), planes de derrota, SOPs, checklists, micro-tests y TFM aplicado.
Título propio de Navalis Magna University + portafolio operativo (tracks, SOPs, informes y KPIs) útil para auditorías y empleo.
10.1. Selección de un problema de ingeniería o misión de exploración subacuática que requiera una solución mediante ROV/AUV
10.2. Análisis de viabilidad técnica, operacional, normativa y económica del proyecto planteado
10.3. Diseño conceptual y arquitectónico del vehículo submarino o de la carga útil especializada
10.4. Modelado mecatrónico detallado: estructura, dimensionamiento de cascos, selección de propulsores y reparto de flotabilidad
10.5. Integración de la arquitectura electrónica, esquema de potencia, cableado, sensores y protocolo de comunicaciones
10.6. Desarrollo de los módulos de software de control, procesamiento de sensores o algoritmos de autonomía
10.7. Validación mediante simulación en entorno virtual realista (CFD/SITL) de la hidrodinámica y comportamiento del vehículo
10.8. Pruebas de campo o pruebas en tanque de simulación/piscina de pruebas del prototipo o subsistema desarrollado
10.9. Elaboración de la documentación técnica completa: manual de operación, planos mecánicos, esquemas eléctricos y protocolos de seguridad
10.10. Presentación y defensa pública del proyecto integrador ante un tribunal de expertos en robótica, ingeniería naval e industria offshore
Solicitar información
- Completa el Formulario de Solicitud
- Adjunta CV/Titulación (si la tienes a mano).
- Indica tu cohorte preferida (enero/mayo/septiembre) y si deseas opción híbrida con sesiones de simulador.
Un asesor académico se pondrá en contacto en 24–48 h para guiarte en admisión, becas y compatibilidad con tu agenda profesional.
Profesorado
Ing. Tomás Riera
Profesor Titular
Ing. Tomás Riera
Profesor Titular
Ing. Sofía Marquina
Profesora Titular
Ing. Sofía Marquina
Profesora Titular
Ing. Javier Bañuls
Profesor Titular
Ing. Javier Bañuls
Profesor Titular
Dra. Nuria Llobregat
Profesora Titular
Dra. Nuria Llobregat
Profesora Titular
Dr. Pau Ferrer
Profesor Titular
Dr. Pau Ferrer
Profesor Titular
Cap. Javier Abaroa (MCA)
Profesor Titular
Cap. Javier Abaroa (MCA)
Profesor Titular